

Sistema de cabrestante servocontrolado para robots de extinción de incendios en edificios de gran altura | Solución integrada coordinada de siete cabrestantes (1+4+1+1) con soporte de carga, suministro de energía y suministro de agua.
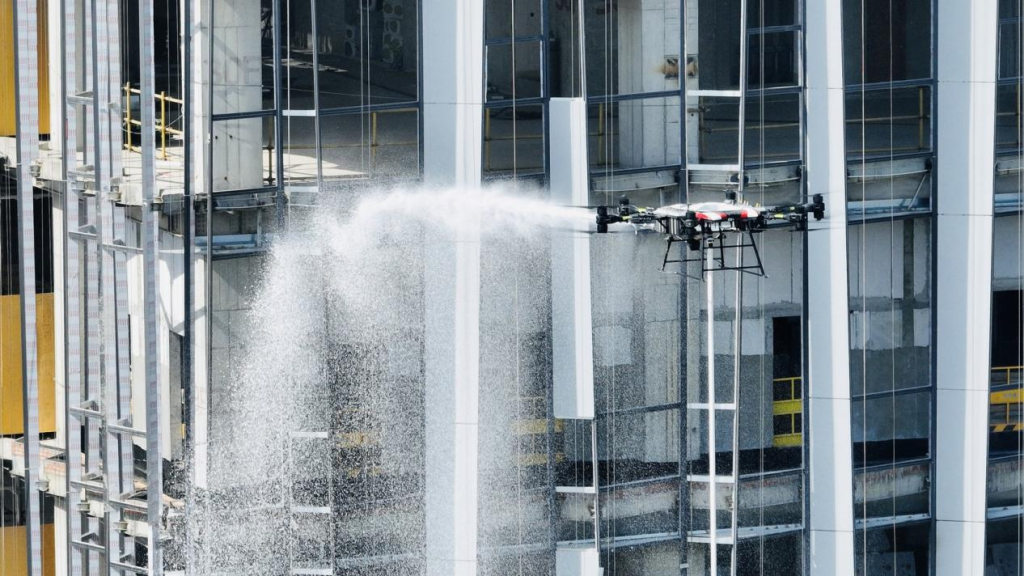
Una unidad de I+D de equipos contra incendios, durante el desarrollo de un robot de extinción de incendios para edificios de gran altura, necesitaba una solución para bajar/subir de forma rápida y estable una cápsula de extinción de incendios desde la azotea hasta cualquier piso situado a una altura de hasta 200 metros. El peso total de la cápsula y su equipo integrado superaba la tonelada. Simultáneamente, era necesario resolver tres problemas críticos: suministro de energía, transmisión de señales y suministro de agua a alta presión..
KLD diseñó un Sistema de cabrestante servoaccionado de siete Winchester basado en un 1 soporte de carga principal + 4 soportes auxiliares + 1 cabrestante de cable + 1 cabrestante de manguera arquitectura que permite el control coordinado de las cargas de los cables de acero, los cables de alimentación/señal (umbilicales) y las mangueras contra incendios.
1. Antecedentes del proyecto y problemas del sector
En rescate de incendios en edificios de gran altura En estos escenarios, los equipos de extinción de incendios se enfrentan a un conflicto fundamental:
La altura de los camiones con escalera de bomberos es limitada (normalmente ≤ 100 m).
Los bomberos que suben escaleras con el equipo puesto requieren demasiado tiempo.
Los sistemas de cabrestante convencionales no pueden abordar simultáneamente la carga, el suministro de energía y el suministro de agua.
El uso de un cabrestante estándar para equipos de extinción de incendios conlleva los siguientes problemas:
Problemas comunes:
El izamiento en un solo punto provoca rotación y balanceo de la cápsula.
La orientación de la cápsula es difícil de controlar bajo cargas de viento a gran altitud.
Enredos/nudos de cables y alambres
Una manguera doblada provoca una interrupción del suministro de agua.
La tensión excesiva del cable provoca pérdida de señal.
Desajuste de velocidad entre varios cabrestantes, lo que provoca la inclinación de la cápsula.
Pérdida de la posición del módulo tras un fallo de alimentación, lo que requiere recalibración.
Por lo tanto, un sistema de cabrestante servoaccionado coordinado de múltiples unidades, diseñado específicamente para este fin, es esencial para operaciones de elevación de cápsulas de extinción de incendios estables y seguras.
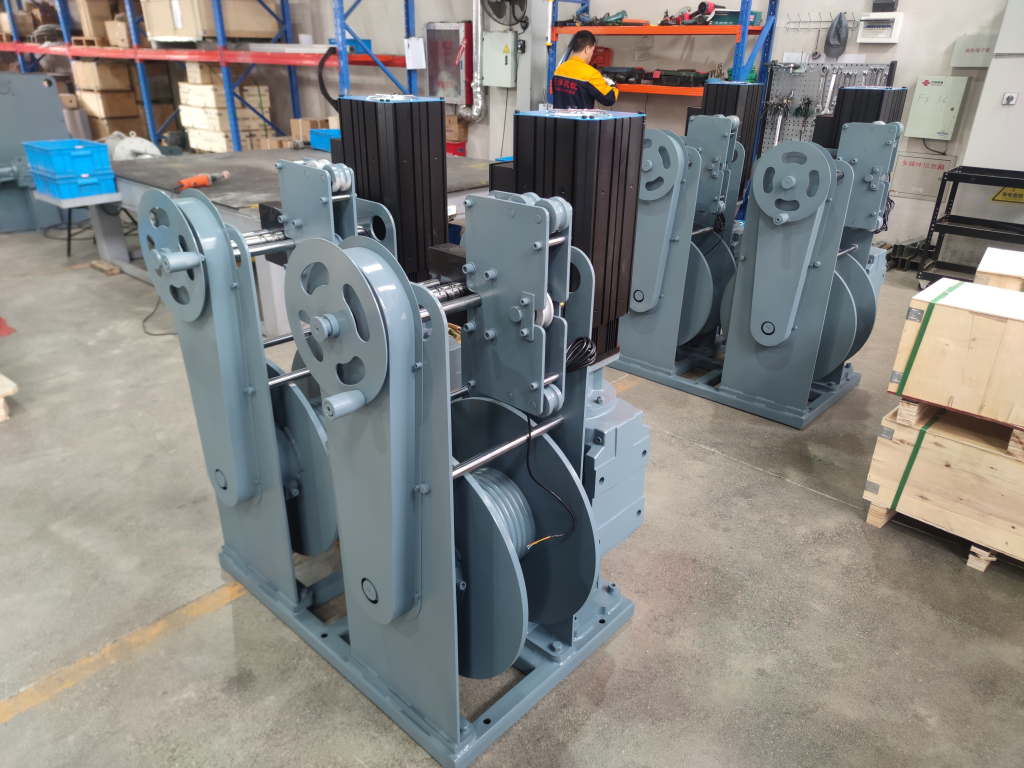
Cabrestante de carga de cable de acero (para soporte de carga estructural)
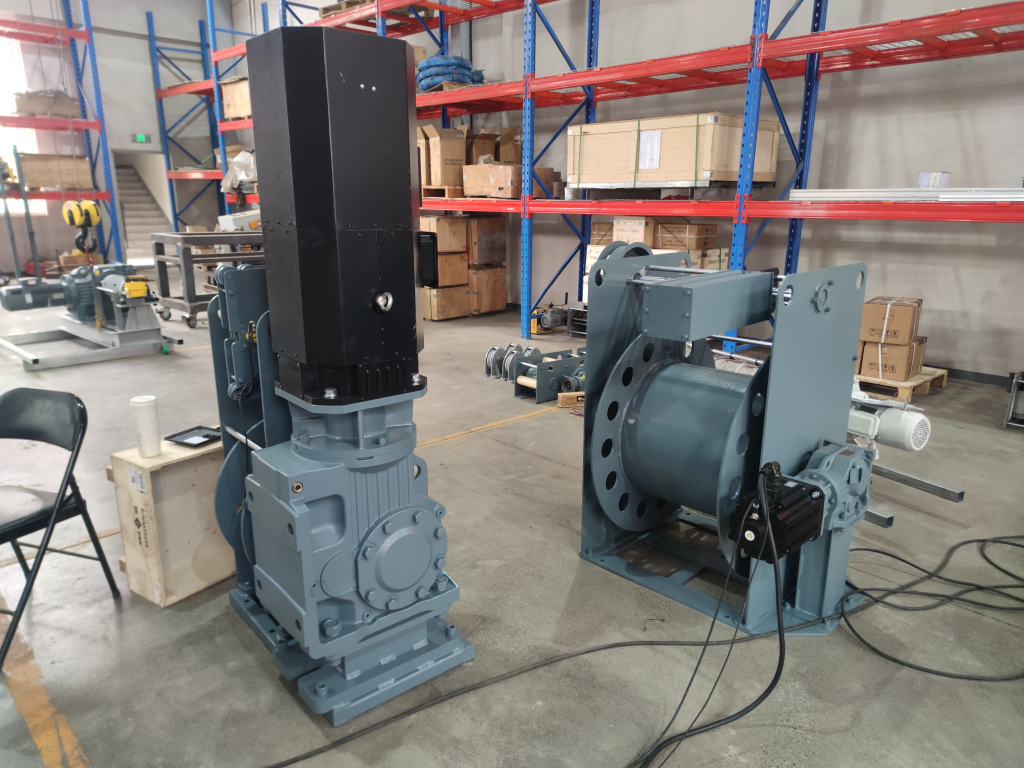
Cabrestante umbilical de cable (transmisión de energía y señal)
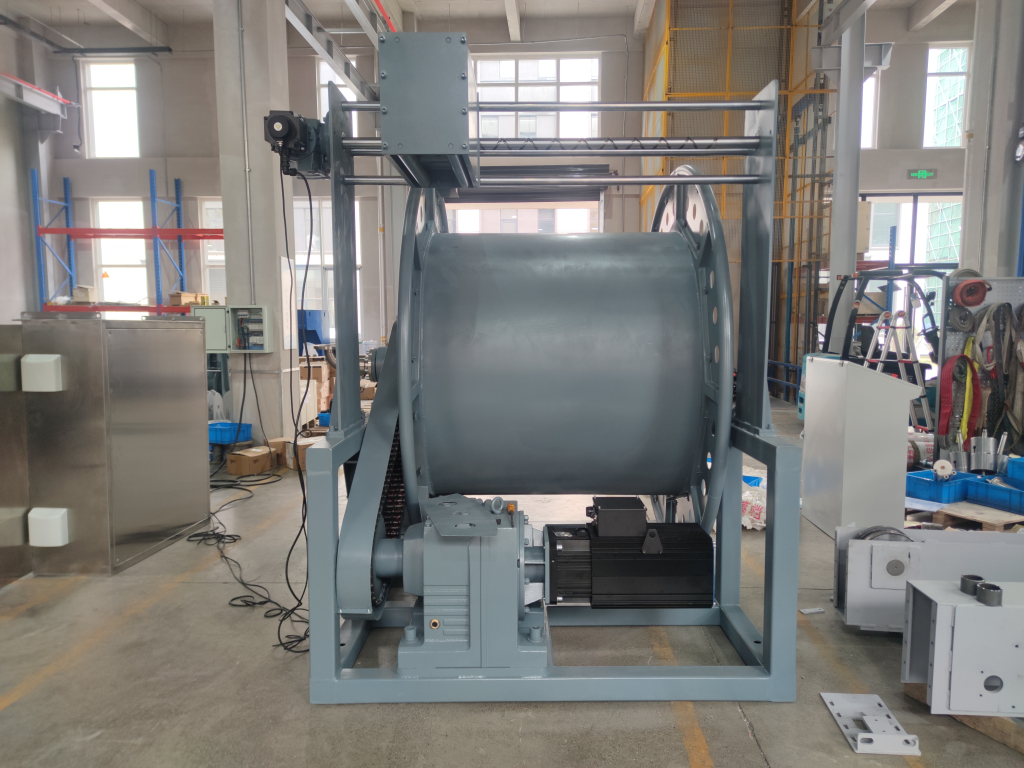
Cabrestante de manguera (suministro de agua para extinción de incendios)
2. Requisitos técnicos básicos del cliente
Los requisitos clave del cliente incluían:
1️⃣ Entrada/salida simultánea de tres tipos de medios (cable de acero, cable, manguera de alta presión) sin interferencias
2️⃣ Control coordinado de siete cabrestantes con desviación de velocidad ≤ 0,5%
3️⃣ Capacidad de elevación de 100 m
4️⃣ Mantener la estabilidad de la cápsula bajo cargas de viento a gran altitud (sin balanceo ni rotación).
5️⃣ Conservar la memoria de la posición del módulo tras un corte de energía (no es necesario volver a colocarlo en su posición original).
6️⃣ Soporte para control de bus industrial (Profinet/EtherCAT) para la integración con el sistema principal de control de extinción de incendios.
7️⃣ Junta giratoria para agua con capacidad de 1,6 MPa sin fugas; Junta giratoria eléctrica que admite de 40 a 50 conductores de señal.
8️⃣ El equipo debe caber en una plataforma móvil de techo (ancho 2800 mm, disposición horizontal).
3. Solución personalizada KLD
KLD desarrolló un Sistema de siete cabrestantes accionado por servomotor 1+4+1+1 Para esta aplicación específica de robot de extinción de incendios en edificios de gran altura:
| Tipo de equipo | Cantidad | Función principal | Descripción de la función |
|---|---|---|---|
| Cabrestante principal de carga | 1 | núcleo absoluto | Punto de elevación principal, soporta la mayor parte de la carga. |
| Cabrestantes auxiliares de carga | 4 | Soporte sincronizado | Trabaje con el cabrestante principal para mantener la nivelación y estabilidad de la cápsula. |
| Cabrestante umbilical de cable | 1 | Centro neural | Dedicado al suministro de energía y la transmisión de señales para robots. |
| Cabrestante de manguera | 1 | Línea vital de suministro de agua | Dedicado al sistema de pago y devolución de mangueras contra incendios de alta presión |
Total: 7 unidades
4. Especificaciones técnicas principales
4.1 Cabrestante principal de carga
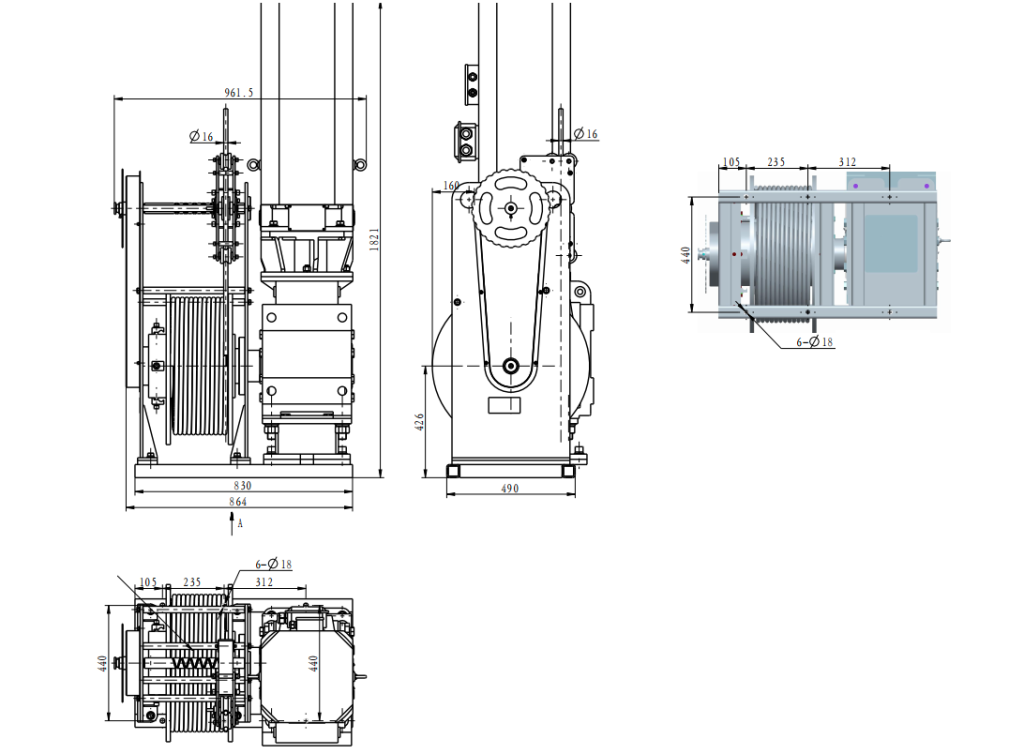
| Parámetro | Valor |
|---|---|
| Modelo | PJR-1500 |
| Capacidad de elevación nominal | 1500 kg |
| Potencia del servomotor | 45 kW |
| Características del motor | Sistema de doble freno |
| Relación de la caja de cambios | 14.43:1 |
| Par de salida de la caja de cambios | 3939 N·m |
| Velocidad de pago | 2,05 m/s |
| Altura máxima de elevación | 100 metros |
| Diámetro del cable de acero | 16 milímetros |
| Diámetro de la base del tambor | 237 mm |
| Capas de bobinado x vueltas | 9 capas x 12 |
| Capacidad de la cuerda | 120 metros |
| Peso propio | 1000 kg |
4.2 Cabrestantes auxiliares de carga (4 unidades)
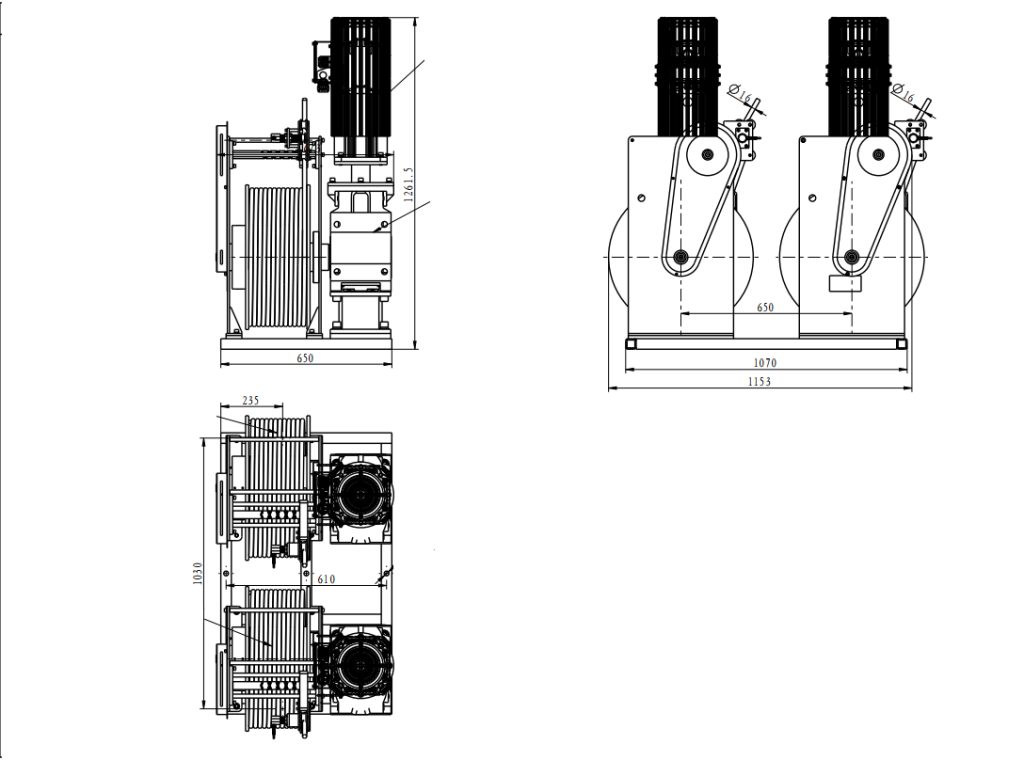
| Parámetro | Valor |
|---|---|
| Modelo | PJR-1000 |
| Capacidad de elevación nominal | 1000 kg |
| Potencia del servomotor | 15 kW |
| Características del motor | Sistema de frenos |
| Relación de la caja de cambios | 14.45:1 |
| Par de salida de la caja de cambios | 1333 N·m |
| Velocidad de pago | 0,1 m/s |
| Altura máxima de elevación | 100 metros |
| Diámetro del cable de acero | 16 milímetros |
| Diámetro de la base del tambor | 237 mm |
| Capas de bobinado x vueltas | 9 capas x 12 |
| Capacidad de la cuerda | 120 metros |
| Peso propio | 750 kg |
4.3 Cabrestante umbilical de cable
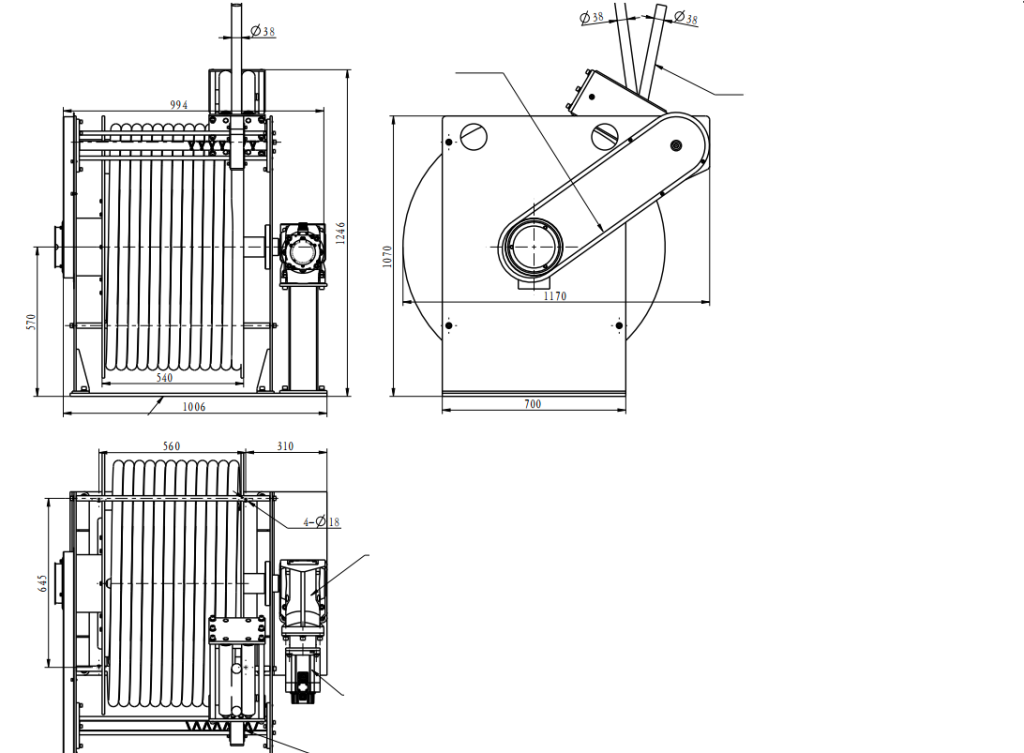
| Parámetro | Valor |
|---|---|
| Modelo | PJR-200 |
| Capacidad de elevación nominal | 224 kg |
| Potencia del servomotor | 5,5 kW |
| Características del motor | Sistema de frenos |
| Relación de la caja de cambios | 24:1 |
| Par de salida de la caja de cambios | 823 N·m |
| Velocidad de pago | 2,31 m/s |
| Altura máxima de elevación | 100 metros |
| Diámetro del cable | 35 mm |
| Diámetro de la base del tambor | 560 mm |
| Capas de bobinado x vueltas | 5 capas x 12 |
| Capacidad del cable | 120 metros |
| Peso propio | 230 kg |
4.4 Cabrestante de manguera
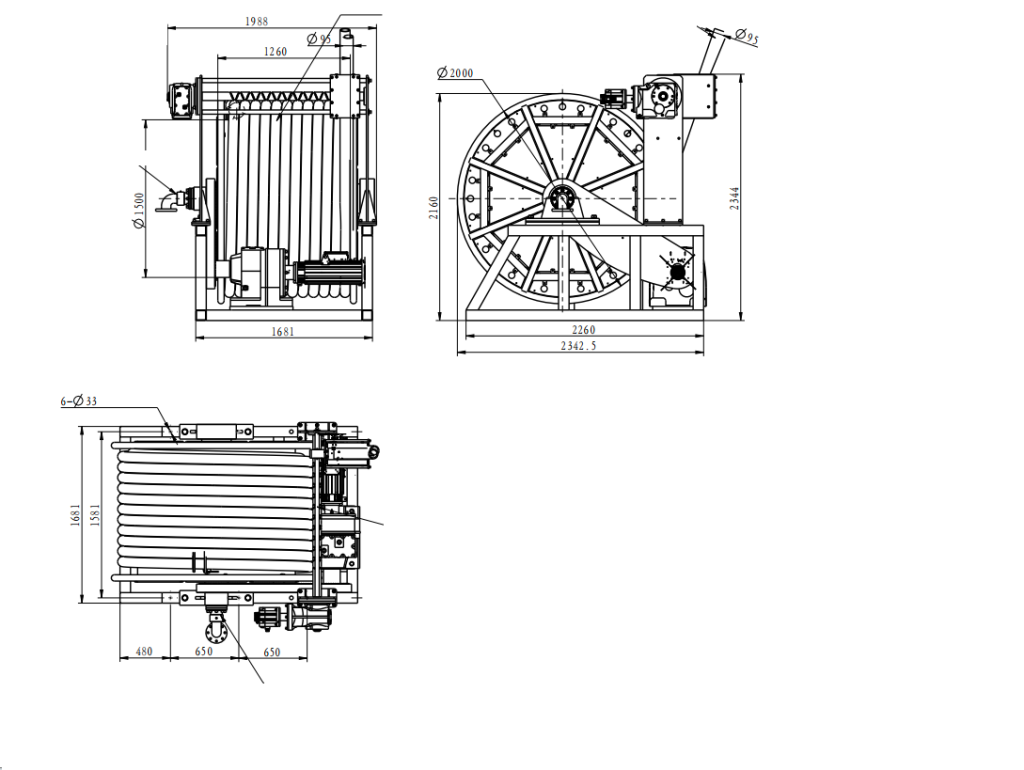
| Parámetro | Valor |
|---|---|
| Modelo | PJR-106 |
| Capacidad de elevación de la capa 1 | 1223 kg |
| Capacidad de elevación de la capa 2 | 1093 kg |
| Potencia del servomotor | 30 kW |
| Características del motor | Sistema de frenos |
| Relación de la caja de cambios | 52.87:1 |
| Par de salida de la caja de cambios | 9752 N·m |
| Velocidad de pago de la capa 1 | 2,34 m/s |
| Velocidad de pago de la capa 2 | 2,62 m/s |
| Altura máxima de elevación | 100 metros |
| Especificación de la manguera | DN80 (diámetro exterior 95±5 mm) |
| Diámetro exterior del tambor | 1500 milímetros |
| Capas sinuosas | 2 |
| Capacidad de la manguera | 117 metros |
| Peso propio | 2450 kg |
| Características especiales | Codo giratorio de agua de 90°, guía de manguera nivelada |
5. Aspectos destacados del diseño
✔ 1 principal + 4 auxiliares = soporte de 5 puntos
Un cabrestante principal de 1500 kg como punto de elevación principal, cuatro cabrestantes auxiliares de 1000 kg en las esquinas de la cápsula, creando una estructura de soporte de 5 puntos, lo que evita eficazmente el balanceo y la rotación de la cápsula.
✔ Control de velocidad complementario
Velocidad de desenrollado del cabrestante principal: 2,05 m/s para elevación rápida; velocidad de desenrollado de los cabrestantes auxiliares: 0,1 m/s para posicionamiento de precisión. Las diferentes fases operativas equilibran la eficiencia y la precisión.
✔ Función independiente, sin interferencias
Los cabrestantes de cable y manguera son sistemas independientes que no participan en el reparto de carga; la lógica de control permanece intacta.
✔ Codificadores absolutos + Bus industrial
Cada cabrestante está equipado con un codificador absoluto para la memorización de la posición tras un corte de energía. Admite Profinet, Modbus/TCP, EtherCAT y otros protocolos de bus industriales.
✔ Giro hidráulico + giro eléctrico
El conector giratorio para agua tiene una presión nominal de 1,6 MPa y una fuga de ≤ 0,1 L/h. El conector giratorio eléctrico admite de 40 a 50 conductores de señal, incluyendo 1 cable Ethernet Cat6a, 8 líneas de alimentación de 16 A y 12 líneas de señal de 10 A.
✔ Estructura horizontal (de bajo perfil)
Sistema completo diseñado para instalación horizontal, compatible con plataformas móviles de azotea de 2800 mm de ancho.
6. Escenarios de aplicación
Sistemas de elevación de cápsulas robóticas para extinción de incendios en edificios de gran altura (más de 200 m).
Plataformas móviles de extinción de incendios para azoteas (ancho 2800 mm)
Sistemas complejos de extinción de incendios que requieren soporte de carga, suministro de energía y suministro de agua simultáneos.
Aplicaciones para extinción de incendios, rescate de emergencia y elevación militar.
7. Valor del proyecto
Esta solución logra:
Soporte de 5 puntos: mejora significativamente la resistencia a la carga del viento para la cápsula.
Control coordinado de 7 unidades: desviación de velocidad ≤ 0,5%
Junta giratoria de agua – 1,6 MPa sin fugas
Giro eléctrico: transmisión de señal estable de 40-50 MHz.
No es necesario reubicar el equipo tras un corte de energía: rápida recuperación operativa.
Arquitectura clara 1+4+1+1: mantenimiento sencillo
8. Personalización y Consultas
Compañía: Beijing Tianheng Kairui (cabrestante KLD)
Sitio web: https://kldwinch.com
Servicios personalizados: Propuestas técnicas personalizadas y presupuestos a medida. Póngase en contacto con nosotros para informarnos de sus necesidades.
✔ Directo de fábrica: ventaja en costes
✔ Se admiten diseños personalizados
✔ Configuración auxiliar ajustable 1+N
9. Preguntas frecuentes
P1: ¿Cuál es el sistema de frenado del cabrestante principal de carga?
A: El servomotor incorpora un sistema de doble freno. Dos sistemas de frenado independientes garantizan la seguridad en operaciones a gran altitud.
P2: ¿Cómo se logra la sincronización entre los siete cabrestantes?
A: Cada cabrestante está equipado con un codificador absoluto y admite control por bus industrial (Profinet, Modbus/TCP, EtherCAT). La desviación de velocidad se controla dentro de 0,5%.
P3: ¿Se pierde la posición del módulo tras un fallo de alimentación?
R: No. Los codificadores absolutos conservan la posición absoluta anterior al corte de energía. Tras el restablecimiento de la energía, el sistema puede reanudar su funcionamiento sin necesidad de recalibración.
P4: ¿Cuál es la presión máxima que soporta la junta giratoria de agua?
A: La presión nominal de diseño es de 1,6 MPa. No se producen fugas en condiciones estáticas ni dinámicas; fuga ≤ 0,1 L/h.
P5: ¿Qué señales admite el pivote eléctrico?
A: Admite entre 40 y 50 núcleos de señal, incluyendo 1 línea Ethernet Cat6a, 8 líneas de alimentación de 16 A y 12 líneas de señal de 10 A.

