

Almacenamiento de precisión de helicópteros en buques de guerra: un estudio de caso real de un sistema sincronizado de cabrestante de 3 servos.
Antecedentes del proyecto
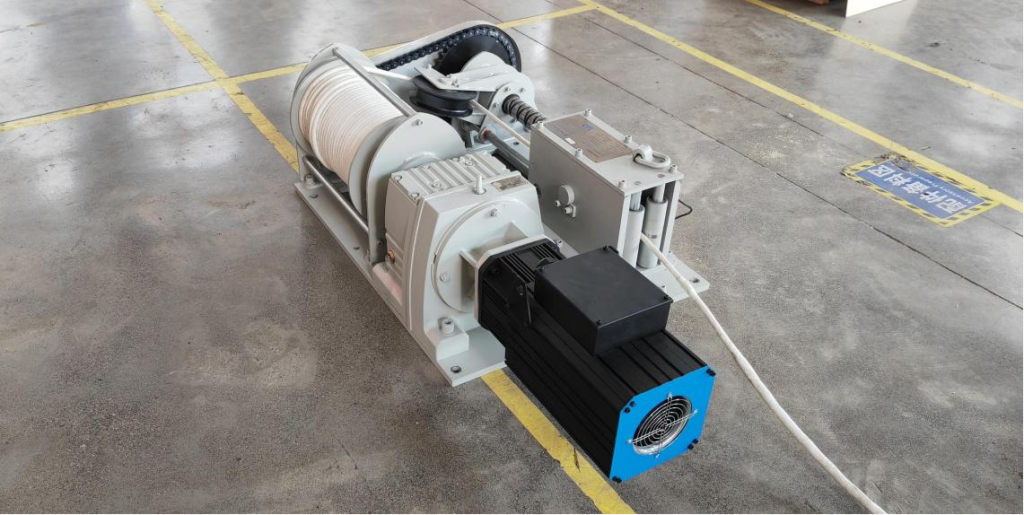
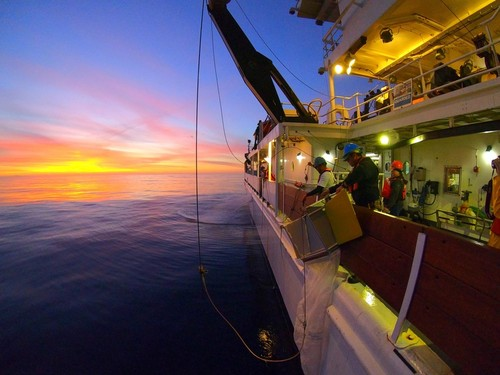
El traslado, almacenamiento y recuperación de helicópteros en las cubiertas de vuelo navales ha enfrentado durante mucho tiempo un desafío crítico:
Espacio en cubierta extremadamente limitado, exigencia de precisión en el posicionamiento y movimiento constante del buque.
Los sistemas de cabrestante tradicionales están diseñados principalmente para "tirar y soltar". Carecen de coordinación entre múltiples unidades, retroalimentación de circuito cerrado y capacidades de posicionamiento preciso, lo que los hace inadecuados para los requisitos de la aviación naval moderna.
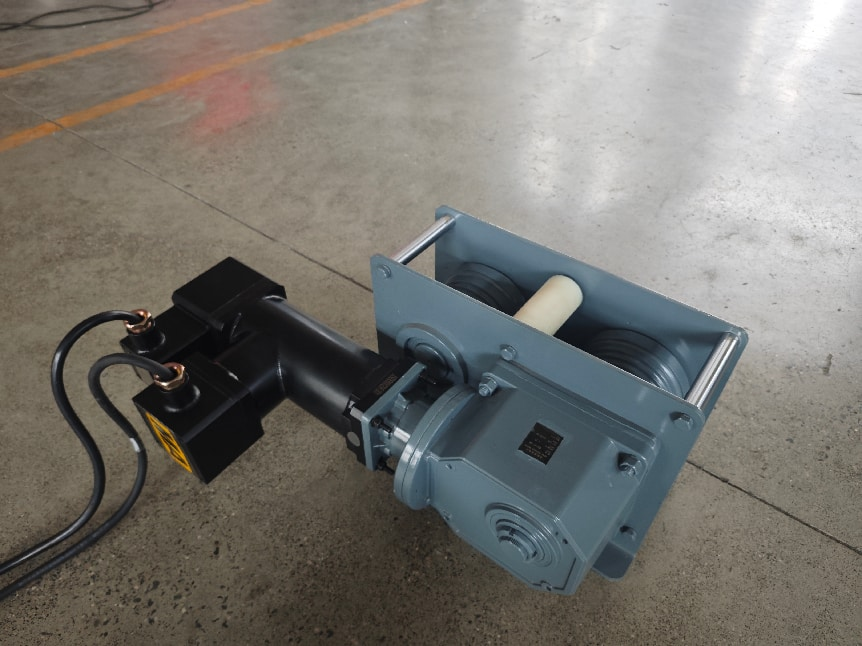
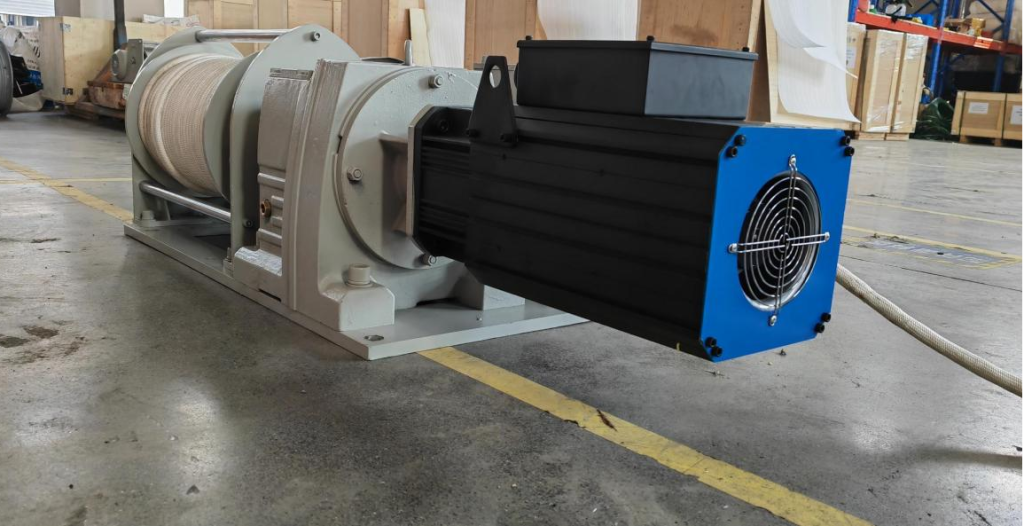
KLD fue comisionada por la Armada de Indonesia para diseñar y entregar un Sistema de control sincronizado de cabrestante de 3 servos para el almacenamiento y la recuperación seguros de helicópteros en una clase específica de buque de guerra.
Desafíos de ingeniería
1. Restricciones de espacio
La cabina de mando y el hangar están separados por un pasillo estrecho con espacio mínimo. Cualquier desviación durante el movimiento conlleva el riesgo de colisión o fallo en el almacenamiento.
2. Movimiento del buque
Los buques de guerra experimentan balanceo, cabeceo y movimiento vertical. La tensión de los cables cambia en tiempo real. Una estrategia de sincronización que funciona en tierra puede fallar en el mar.
3. Sincronización de múltiples unidades
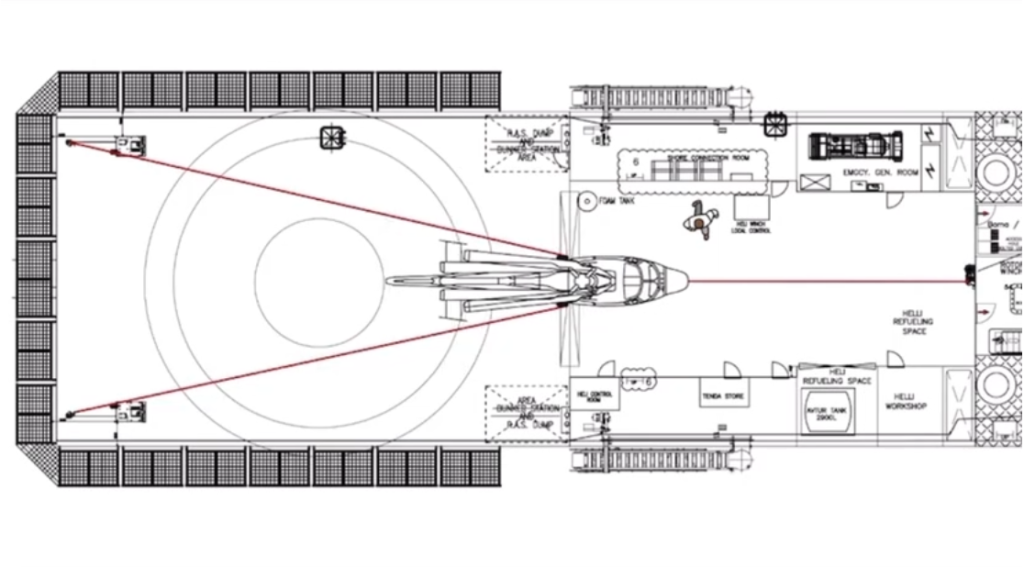
Tres cabrestantes deben mantener una velocidad, sincronización de movimiento y posición coordinadas. Un fallo conlleva:
- Desviación de la trayectoria
- Tensión desigual del cable
- oscilación del sistema
- Desconexión o atasco del cable
4. Seguridad en caso de emergencia
Los entornos navales exigen una liberación rápida de los cables en caso de emergencia. La característica natural de "retención de frenado" de los servosistemas se convierte en una desventaja, lo que requiere una vía de liberación de emergencia independiente y específica.
Solución del sistema
Configuración del hardware
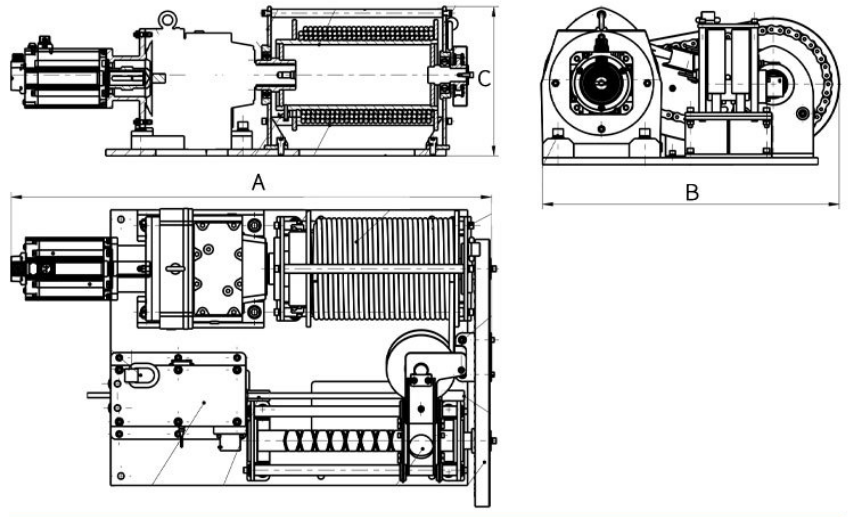
| Componente | Especificación |
|---|---|
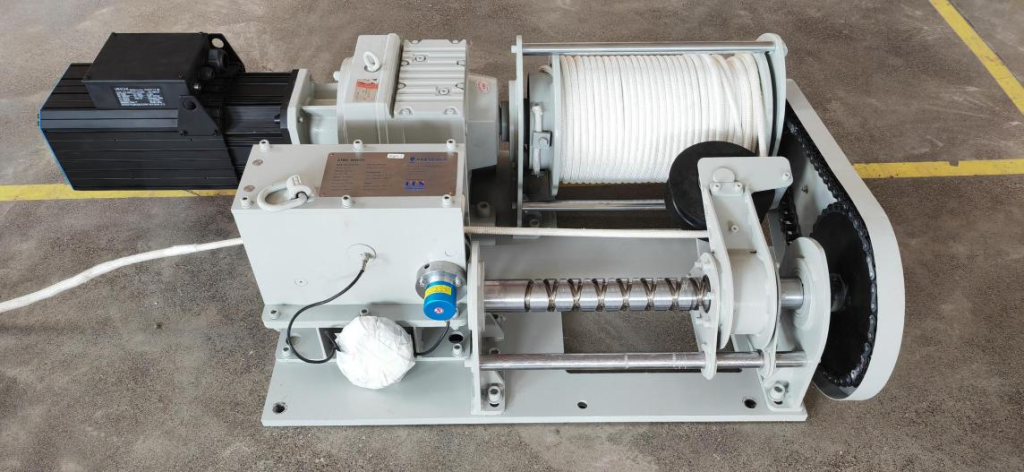
| Cabrestantes servoaccionados | 3 unidades, fuerza de tracción nominal 5 kN, fuerza máxima 10 kN |
| Codificadores | Resolución absoluta de 0,01° |
| Sensores de tensión | 3 unidades, rango 0-15 kN, precisión ±11 TP3T FS |
| SOCIEDAD ANÓNIMA | Capacidad de control de movimiento, ciclo de bucle cerrado de 20 ms |
| IMU | 6 ejes, para compensación de anticipación del movimiento del buque |
| Válvulas de liberación de emergencia | 3 unidades, independientes del sistema de servocontrol. |
Arquitectura de control
Una estrategia de control de tres capas: Control maestro-esclavo de velocidad + limitación de tensión + anticipación de la IMU
- Sincronización maestro-esclavo – El cabrestante 1 actúa como el maestro de velocidad virtual; los cabrestantes 2 y 3 lo siguen.
- Corrección de posición – Ajuste de desviación de posición menor cada 5 ciclos de control, amplitud limitada a ±2% de la orden de velocidad.
- Gestión de la tensión – La fluctuación de la tensión de cada cabrestante se controla dentro de un margen de 10% de la fuerza de tracción nominal.
- Retroalimentación anticipada de la embarcación – La IMU mide el movimiento de la embarcación en tiempo real, lo convierte en el desplazamiento previsto en cada punto de montaje del cabrestante y lo superpone a las órdenes de velocidad.
Lógica de emergencia
Tras la orden de liberación de emergencia:
- Desconexión de habilitación de servo
- Freno mecánico abierto
- Se libera la presión de la válvula de emergencia
- Tres canales son totalmente independientes; un fallo puntual no afecta a los demás.
- Tiempo de liberación de emergencia: ≤ 1,8 segundos
Especificaciones de rendimiento
| Métrico | Valor | Condición de prueba |
|---|---|---|
| Precisión de posicionamiento estático | ±1,5 cm | Cubierta nivelada, viento en calma |
| Error de sincronización dinámica | ±3,5 cm | Estado del mar 4, 10 nudos |
| Variación de tensión (3 cabrestantes) | ≤ 10% | Estado estacionario dinámico |
| Ciclo de control | 20 ms | Circuito cerrado completo |
| Hora de liberación de emergencia | ≤ 1,8 s | Cualquier condición |
| Estado del mar operativo | Hasta estado del mar 4 | Totalmente automático |
Límites del sistema
- Estado del mar 5 o superior – No se admite el funcionamiento totalmente automático; solo recuperación de emergencia (≤0,2 m/s, se requiere asistencia manual).
- Ángulo de guiñada del helicóptero > 15° – Se requiere intervención manual
- Fallo de un solo cabrestante – Alarmas y pausas del sistema; no se admite el almacenamiento continuo con un cabrestante averiado.
Estos límites quedaron claramente documentados en el contrato y el acuerdo técnico, y fueron reconocidos por el cliente.
Pruebas y validación
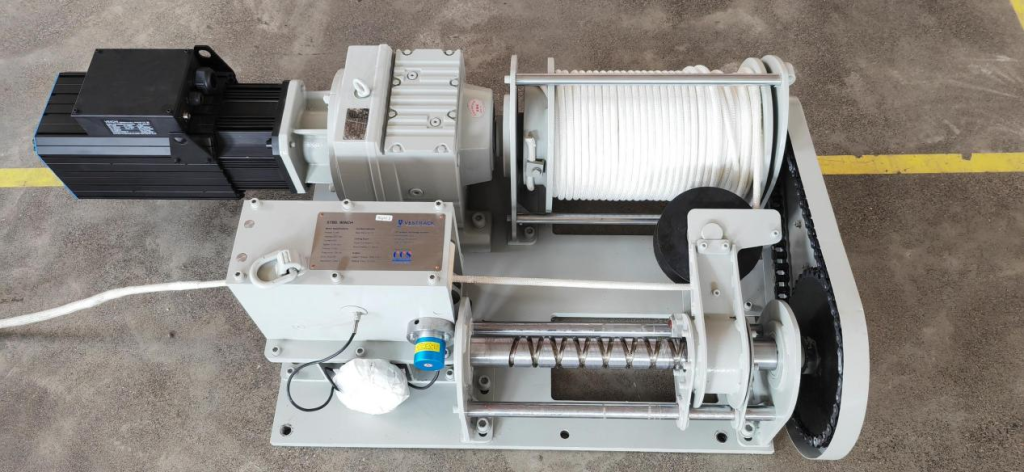
Distribución de la fase de prueba
- Simulación de fábrica (40%): se identificaron y resolvieron 17 problemas.
- Puesta en servicio en el muelle (35%): Se detectó interferencia electromagnética; se añadió blindaje.
- Puesta en servicio de pruebas en el mar (25%): se identificó resonancia de tensión; el ciclo de control se optimizó de 50 ms a 20 ms.
Problema crítico y su resolución
Observación: En estado de mar 3, la fluctuación de tensión en tres cabrestantes alcanzó ±25%, con guiñada visible del helicóptero.
Causa principal: El coeficiente de prealimentación de la IMU era demasiado alto (0,95), lo que provocaba una sobrecompensación y una oscilación de retroalimentación positiva.
Resolución: Coeficiente reducido a 0,7; se añadió un filtro de paso bajo.
ResultadoProblema resuelto; el sistema superó la prueba de aceptación.
Resultado del proyecto
El sistema se ha entregado con éxito a la Armada de Indonesia para una clase específica de buque, lo que permite:
- Almacenamiento y recuperación de helicópteros totalmente automáticos.
- Operación estable hasta estado de mar 4
- Precisión de posicionamiento a nivel centimétrico
- Protección de seguridad contra liberación de emergencia
La evaluación principal del cliente no fue "el sistema más potente", sino más bien La solución óptima dentro de las limitaciones de presupuesto, plazos y buques..
Escenarios aplicables
Esta solución técnica puede extenderse a:
- Tracción de helicópteros a bordo de buques o en tierra
- Sistemas de tracción sincronizada multieje
- Soluciones de cabrestantes servoaccionados a medida
- Sistemas de accionamiento de cables integrados con PLC
- Plataformas de control de tensión constante
Conclusión
No se trata de tres cabrestantes. Es un sistema de control de movimiento accionado por cable, capaz de un pensamiento coordinado, una ejecución precisa y un funcionamiento seguro en bucle cerrado.
El verdadero valor de este proyecto no reside en "utilizar tecnología de servomotores", sino en:
- Comunicar claramente lo que el sistema puede y no puede hacer.
- Lograr una sincronización fiable en una embarcación en movimiento.
- Mantener una ruta de seguridad de emergencia independiente
- Respaldar las afirmaciones con datos de prueba verificables.
Si está planeando un proyecto similar, nos complacerá tener la oportunidad de conversar. Lo que proporcionamos no es solo equipo, sino también un Marco técnico validado en el mar y experiencia en ingeniería..
KLD: Más allá de los cabrestantes industriales
Nos especializamos en soluciones de sistemas de control de movimiento industriales accionados por cables.
Ofrecemos:
- Sistemas de cabrestantes servoaccionados
- Sistemas de control vinculados a PLC
- Sistemas de control de tensión constante
- Sistemas de control síncrono multieje
- Sistemas personalizados accionados por cable
- Soluciones de control de movimiento industrial
Ampliamente utilizado en:
- Militar y Defensa
- Aviación
- Ingeniería naval
- Equipos automatizados
- Robótica especializada
- Maquinaria industrial de alta gama
Preguntas frecuentes
1. ¿Cuál es el estado máximo del mar para el funcionamiento totalmente automático?
Estado del mar 4. Por encima de ese nivel, no se admite el funcionamiento automático.
2. ¿Cómo se sincronizan los tres cabrestantes?
Control maestro-esclavo de velocidad + limitación de tensión + anticipación de IMU. Ciclo de control: 20 ms.
3. ¿Puede funcionar el sistema si falla un cabrestante?
No. El sistema se detiene inmediatamente. Tres cabrestantes es el mínimo, no redundancia.
4. ¿Qué tan rápida es la liberación de emergencia?
≤ 1,8 segundos, mediante válvulas de emergencia independientes y frenos mecánicos.
5. ¿Cómo se compara esto con RAST o TC-ASIST?
Menor rendimiento (estado del mar 4 frente a 6), pero con un coste, un plazo de entrega y una flexibilidad de modernización significativamente mejores.