

Cómo los servocabrestantes KLD logran precisión, estabilidad y seguridad en operaciones de elevación industrial complejas.
Introducción
En los laboratorios de pruebas automotrices modernos, los grandes marcos de iluminación y los componentes de la cámara ambiental a menudo requieren elevación sincronizada multipunto. Aunque muchos suponen que simplemente operar varios cabrestantes simultáneamente resuelve el problema, la experiencia práctica demuestra que esto está lejos de ser suficiente. El verdadero desafío radica en garantizar que todos los puntos de elevación... moverse en perfecta sincronía, mantener la estabilidad estructural y funcionar de forma segura durante largos períodos.
Este artículo presenta un estudio de caso detallado de un Sistema de cabrestante servo KLD de seis puntos, destacando Consideraciones prácticas de ingeniería, estrategias de control y resultados medibles..
El desafío del levantamiento multipunto
El levantamiento multipunto no se trata solo de mover objetos pesados. Se trata de mantener relaciones de posición precisas en múltiples puntos de elevación en condiciones dinámicas.
Entre los principales retos se incluyen:
- Estabilidad estructuralUn levantamiento desigual provoca inclinación, flexión o tensión desigual en los cables.
- Distribución de cargaLos cambios bruscos de carga en un punto pueden generar tensiones locales peligrosas.
- Operación a largo plazo: El funcionamiento continuo introduce errores acumulativos, incluso con cabrestantes idénticos.
- Automatización y seguridadLos sistemas deben gestionar de forma fiable las excepciones, las paradas de emergencia y los cambios de carga.
Los cabrestantes convencionales de frecuencia variable fallan en muchos de estos escenarios porque dependen de control de lazo abierto, lo que significa que no corrigen activamente las desviaciones entre los puntos de elevación.
Por qué los cabrestantes tradicionales son insuficientes
El uso de cabrestantes idénticos no garantiza un movimiento sincronizado. Los factores del mundo real que afectan a la sincronización incluyen:
- Diferencias en el grosor de la capa de cable y en el diámetro del tambor.
- Fricción variable y tolerancias mecánicas.
- Fluctuaciones de carga en los distintos puntos de elevación.
- Variaciones eléctricas o diferencias en la respuesta del motor.
- Inercia y dinámica de arranque y parada.
Aunque todos los motores sean técnicamente idénticos, Las pequeñas desviaciones se acumulan, lo que puede provocar desalineación, tensión desigual o incluso riesgo estructural.
Sistemas de bucle abierto, como seis cabrestantes controlados por una única salida de frecuencia, no puede detectar ni corregir estas desviaciones, lo que los hace inadecuados para Elevación industrial de larga duración y alta precisión.
La solución KLD: Control de lazo cerrado mediante servomotor, PLC y codificador.
KLD aborda estos desafíos utilizando un sistema de control de lazo cerrado que supervisa y ajusta activamente todos los puntos de elevación en tiempo real.
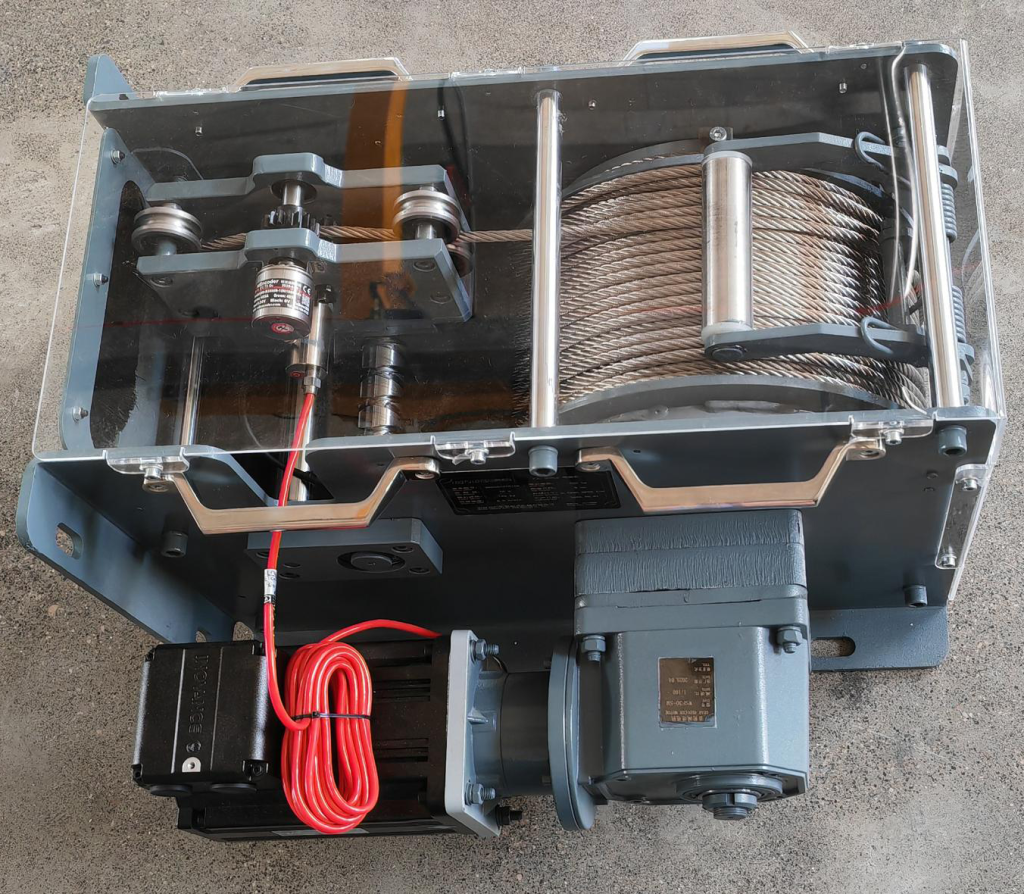
Componentes del sistema:
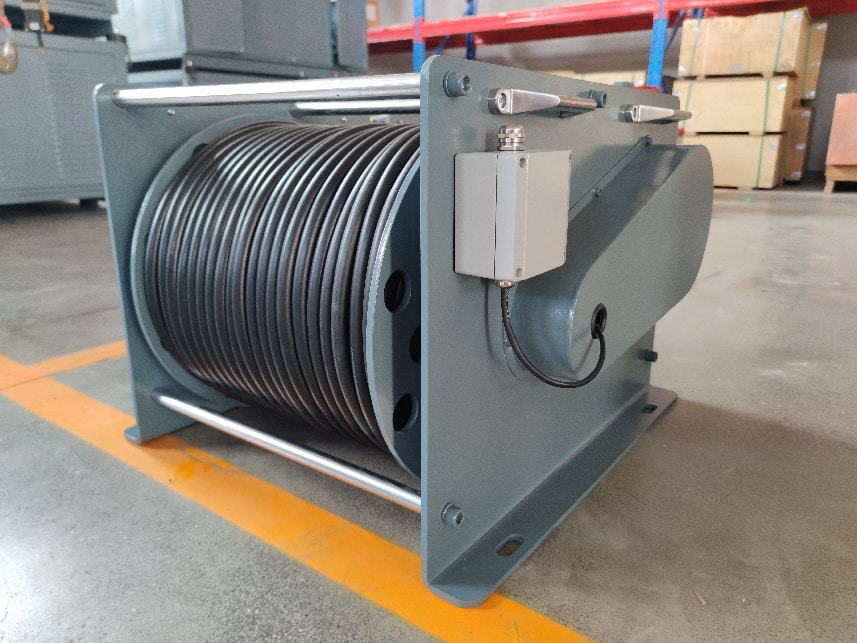
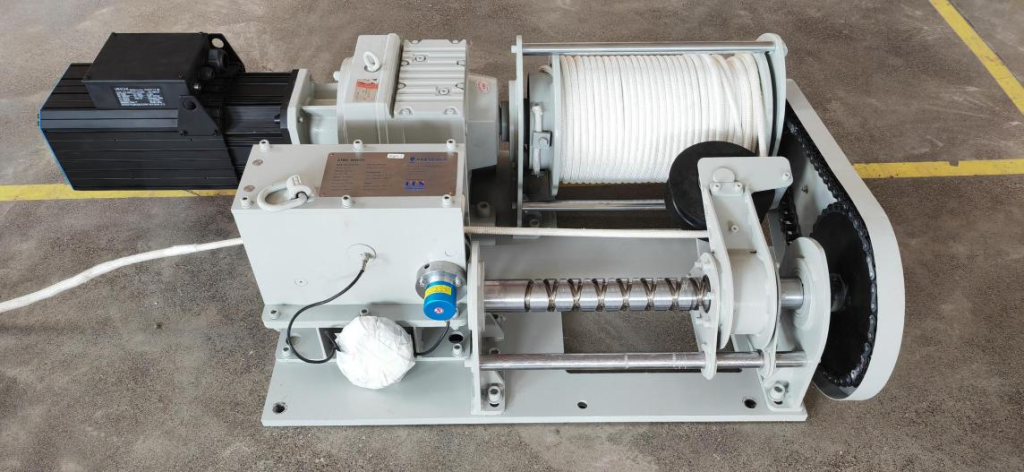
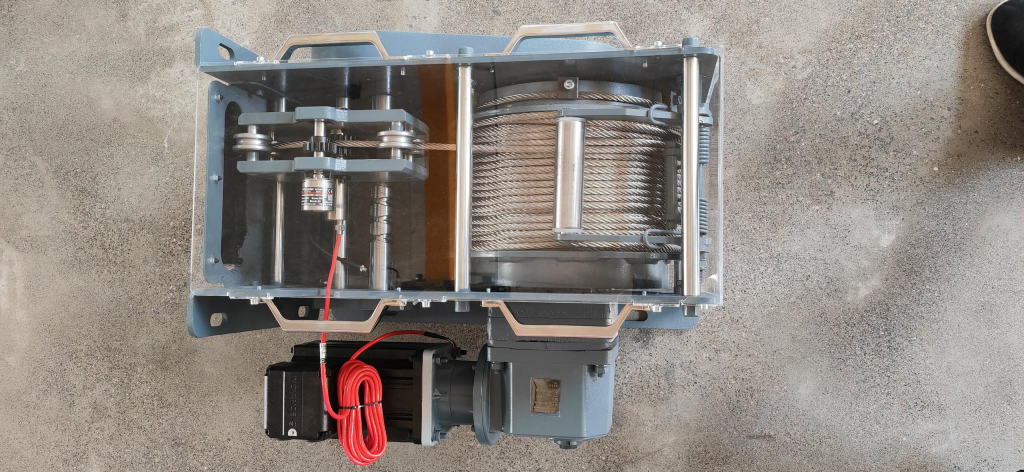
- Cabrestantes servoaccionados: Controla con precisión la posición, la velocidad y la aceleración.
- CodificadoresMedir continuamente la rotación del tambor y el desplazamiento del cable.
- Control PLC: Compara las posiciones reales con los valores objetivo y ajusta cada servo individualmente.
- Lógica de corrección automáticaDetecta desviaciones, aplica compensación de velocidad y realiza sincronización en tiempo real.
- Mecanismos de seguridad: Sistemas de parada de emergencia, control de carga y retención de frenos.
Especificaciones técnicas:
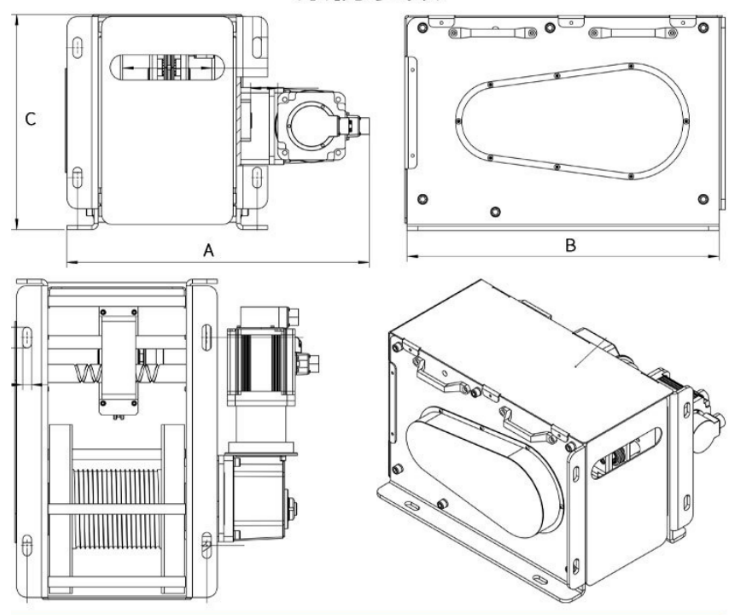
| Modelo | Carga nominal | Diámetro de la cuerda | Potencia del motor | Peso propio | Velocidad del tambor | Velocidad media | Dimensiones (largo x ancho x alto) |
| 500 kilos | 500 kilos | 8 mm (Acero inoxidable) | 1,3 kW | 115 kg | 12,5 rpm | 5 m/min | 581 x 600 x 414 mm |
Flujo de trabajo operativo:
- Inicio del sistema.
- Seis cabrestantes comienzan a izar la carga de forma sincronizada.
- Los datos del codificador se envían continuamente al PLC.
- El PLC calcula las desviaciones de posición.
- Los servomotores ajustan la velocidad y la posición para corregir errores.
- El sistema mantiene una monitorización continua para detectar desviaciones y situaciones de emergencia.
Este enfoque transforma el levantamiento multipunto de un sincronización supuesta a sincronización medible y controlada activamente.
Consideraciones de ingeniería más allá del tonelaje
Muchos responsables de la toma de decisiones se centran únicamente en la capacidad del cabrestante ("¿cuántas toneladas puede levantar?"). Si bien la capacidad es esencial, es no es el factor crítico en los sistemas multipunto.
El verdadero rendimiento en levantamientos multipunto depende de:
- Lógica de control: Garantiza un movimiento coordinado.
- Mecanismos de retroalimentación: Monitorización de la posición y la carga en tiempo real.
- Redundancia y seguridad: Capacidad para gestionar picos de carga y eventos inesperados.
- Integración mecánica: Diseño adecuado del tambor, enrutamiento de cables y frenado.
Incluso con suficiente tonelaje, un sistema sin control de bucle cerrado y corrección en tiempo real no puede lograr un levantamiento multipunto estable y preciso.
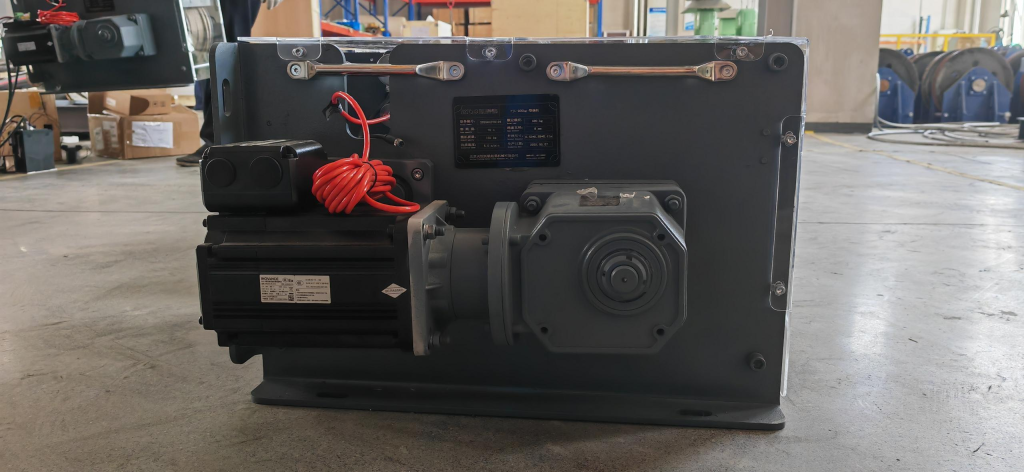
Rendimiento y resultados del sistema
El sistema KLD de seis puntos demuestra:
- Sincronización de alta precisión: La desviación posicional entre puntos se minimiza a niveles seguros y medibles.
- Funcionamiento estable a baja velocidad: Movimiento suave incluso a velocidades mínimas, algo fundamental para plataformas de prueba sensibles.
- Corrección automática de erroresEl PLC compensa continuamente las desviaciones, reduciendo la intervención del operador.
- Fiabilidad a largo plazoDiseñado para un funcionamiento continuo prolongado con un mantenimiento mínimo.
- Seguridad mejorada: Las medidas de protección integradas evitan la sobrecarga, la desalineación y la tensión estructural.
Las métricas de rendimiento cuantitativas se pueden capturar utilizando el sistema de retroalimentación del codificador, lo que proporciona datos verificables para garantizar la seguridad y la calidad.
Aplicaciones
Esta solución es ideal para:
- Elevación multipunto de grandes bastidores de prueba para automóviles.
- Plataformas de automatización industrial que requieren una coordinación espacial precisa.
- Entornos de pruebas de laboratorio que requieren estabilidad a baja velocidad.
- Operaciones de construcción o montaje de múltiples torres.
Conclusiones clave
- La sincronización es un problema de control, no solo un problema de elevación.Los sistemas multipunto requieren retroalimentación y corrección activas.
- Los sistemas servo proporcionan precisión, no solo potencia.: El posicionamiento preciso y la corrección en tiempo real son esenciales.
- El control de circuito cerrado es obligatorio para garantizar la seguridad y la precisión.Las soluciones de bucle abierto no pueden garantizar la estabilidad a largo plazo.
- La integración de ingeniería es importante.El diseño mecánico, el control eléctrico y la calibración en campo son todos elementos fundamentales.
- El rendimiento debe ser medible.Los codificadores y la retroalimentación del PLC permiten la verificación, la seguridad y la mejora continua.
Acerca de KLD
KLD se especializa en Sistemas de cabrestantes servoaccionados personalizados y soluciones de sincronización multipunto.. Los servicios incluyen:
- Cabrestantes servoaccionados personalizados.
- Control de sincronización de múltiples máquinas basado en PLC.
- Integración de la retroalimentación del codificador.
- Control de la tensión y equilibrio de carga.
- Diseño mecánico no estándar para aplicaciones de elevación complejas.
Las aplicaciones abarcan:
- Elevación industrial multipunto.
- Sistemas automatizados de análisis de laboratorio.
- Plataformas de simulación y ensamblaje ambiental a gran escala.
- Operaciones de elevación sincronizadas de alta precisión.
Preguntas frecuentes
P1: ¿Pueden seis cabrestantes convencionales lograr una sincronización perfecta?
A1: No de forma fiable. Sin un control de bucle cerrado, las desviaciones se acumulan con el tiempo, especialmente bajo carga variable o con cables de gran longitud.
P2: ¿Por qué son necesarios los codificadores?
A2: Los codificadores proporcionan datos de posición en tiempo real para cada punto de elevación, lo que permite al PLC corregir las desviaciones y mantener una sincronización precisa.
P3: ¿En qué se diferencia un sistema servo de un motor VFD estándar?
A3: Los servomotores proporcionan un control preciso de la posición y la velocidad con retroalimentación de bucle cerrado, esencial para el movimiento coordinado de múltiples puntos.
P4: ¿Qué ocurre si un punto de elevación experimenta un cambio repentino de carga?
A4: El sistema de circuito cerrado compensa las desviaciones en tiempo real, evitando la sobrecarga y manteniendo la estabilidad estructural.
P5: ¿KLD es capaz de ofrecer soluciones de elevación multipunto personalizadas?
A5: Sí, KLD puede diseñar sistemas de servocontrol, lógica PLC, integración de codificadores y componentes mecánicos adaptados a los requisitos específicos de cada proyecto.
Este artículo proporciona una Explicación práctica basada en datos de por qué el levantamiento sincronizado de múltiples puntos es una problema de control, no solo un problema mecánico, y demuestra cómo KLD Solución servo + PLC + codificador Aborda desafíos industriales del mundo real.