

Estudio de caso sobre el sistema de elevación síncrona del bastidor de la cámara ambiental automotriz
Cómo los sistemas de cabrestantes síncronos servoaccionados de KLD resolvieron los desafíos de sincronización multipunto y estabilidad a velocidades ultrabajas.
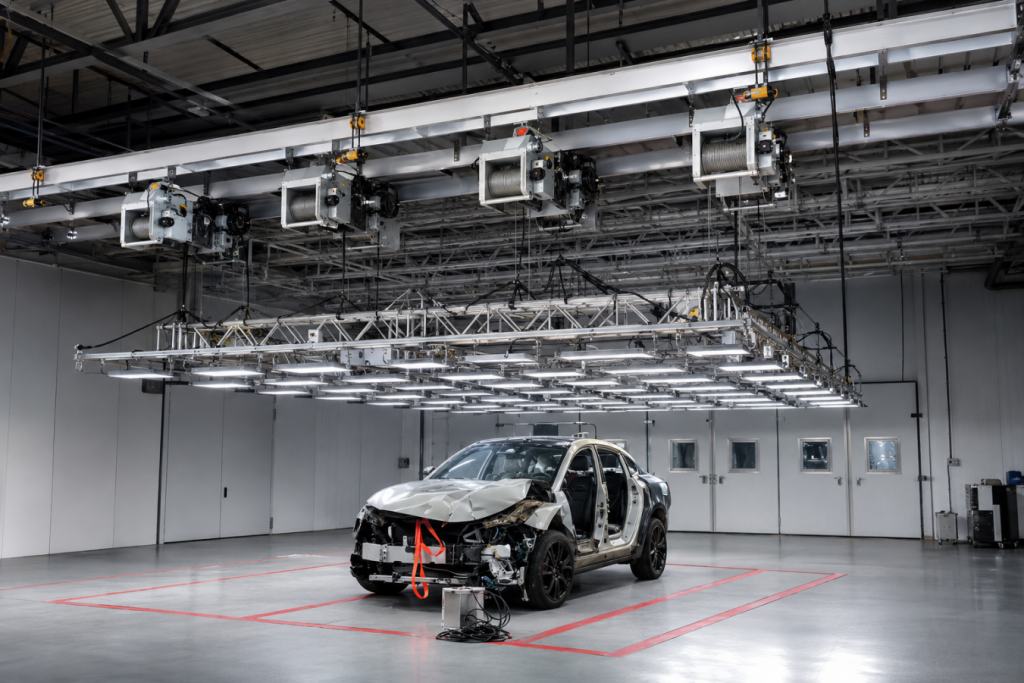
En los laboratorios de pruebas de automóviles, las cámaras de simulación ambiental y las plataformas de pruebas NVH (ruido, vibración y aspereza), muchos ingenieros creen inicialmente que un sistema de elevación de la estructura de iluminación es simplemente una aplicación de elevación estándar.
Sin embargo, una vez que el sistema entra en funcionamiento real, el verdadero desafío se hace evidente rápidamente:
La cuestión no es si la estructura se puede levantar.
El verdadero desafío reside en si el sistema puede funcionar:
- Precisamente
- Sincrónicamente
- Suavemente
- Seguramente
- De forma continua durante largos períodos
Especialmente en aplicaciones que implican:
- Elevación multipunto
- Movimiento de velocidad ultrabaja
- Sistemas de pruebas automatizadas
- Operación cíclica continua
- Posicionamiento de alta precisión
Los sistemas de cabrestante tradicionales a menudo tienen dificultades para cumplir con los requisitos de rendimiento.
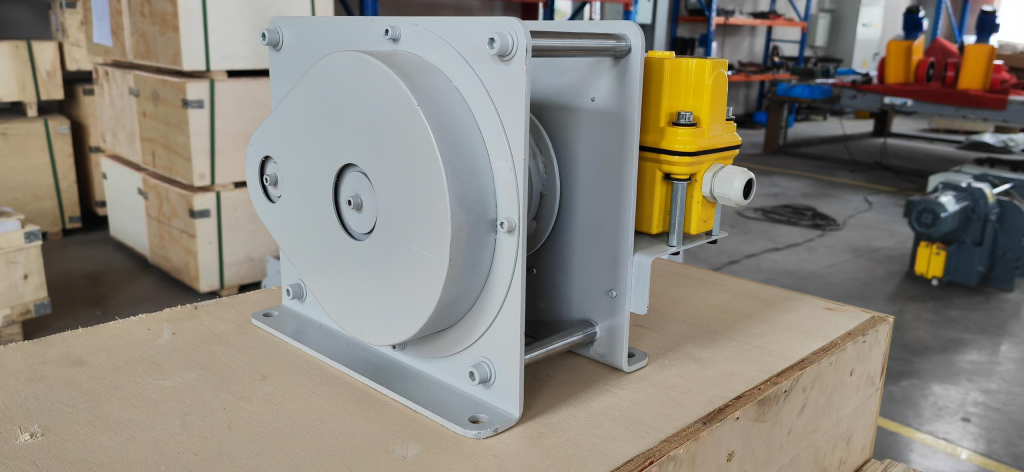
Este estudio de caso explica cómo KLD rediseñó un sistema de elevación de la cámara ambiental de un automóvil utilizando una solución de cabrestante servosíncrono para lograr un control de precisión a largo plazo y un funcionamiento estable.
Antecedentes del proyecto
El cliente estaba desarrollando una gran plataforma de pruebas en cámara ambiental para automóviles, equipada con un sistema de iluminación sincronizada.
La estructura de elevación requerida:
- Elevación sincronizada multipunto
- Funcionamiento estable a baja velocidad
- Precisión de parada precisa
- Control PLC automatizado
- Operación continua de larga duración
Inicialmente, el cliente utilizó una solución de cabrestante convencional de frecuencia variable.
Si bien el sistema podía, técnicamente, elevar la estructura, durante las pruebas surgieron varios problemas operativos graves.
El cliente acabó contactando con KLD porque el sistema original no podía mantener una sincronización estable durante el funcionamiento real del laboratorio.
Problemas fundamentales a los que se enfrenta el cliente
1. Errores de sincronización multipunto
La estructura de iluminación utilizaba múltiples puntos de elevación.
Durante el funcionamiento, incluso pequeñas desviaciones provocaron:
- Inclinación del marco
- Carga estructural desigual
- Desplazamiento de posición
- Ángulos de prueba inconsistentes
Para los laboratorios de automoción, estos problemas afectan directamente a:
- Consistencia de la prueba
- Precisión de los datos
- Repetibilidad de los experimentos
La mayor preocupación del cliente no era la capacidad de elevación.
Se trataba de precisión de sincronización.
2. Vibración severa durante el funcionamiento a baja velocidad
Los sistemas de cámaras ambientales suelen requerir un movimiento extremadamente lento y estable.
Sin embargo, los sistemas de cabrestante tradicionales suelen experimentar:
- movimiento de arrastre
- Sacudida
- fluctuación de velocidad
- Comportamiento de parada inestable
A baja velocidad, estos problemas se hacen especialmente evidentes.
En entornos de laboratorio, incluso las vibraciones más pequeñas pueden afectar negativamente a los resultados de las pruebas.
3. Problemas de estabilidad a largo plazo
A diferencia de las aplicaciones de elevación industrial ocasionales, los sistemas de laboratorio funcionan de forma frecuente y continua.
El cliente requería:
- Alta estabilidad operativa
- Consistencia de sincronización a largo plazo
- Corrección automática de errores
- Requisitos de mantenimiento reducidos
Su sistema anterior requería una recalibración repetida después de períodos de funcionamiento, lo que aumentaba significativamente los costos de mantenimiento y el tiempo de inactividad.
Por qué los cabrestantes tradicionales ya no son adecuados para los sistemas de laboratorio de precisión.
Los cabrestantes industriales convencionales están diseñados principalmente para:
- Elevación en la construcción
- Aplicaciones generales de tracción
- Elevación industrial estándar
La mayoría de los sistemas tradicionales se centran en:
- Fuerza de tracción
- Velocidad de elevación
- Reducción de costos
Sin embargo, los sistemas de automatización de laboratorios priorizan algo completamente diferente:
Controlar la precisión.
Los sistemas de prueba modernos requieren:
- Sincronización en tiempo real
- Funcionamiento suave a baja velocidad
- Posicionamiento preciso
- Control de retroalimentación dinámica
- Estabilidad operativa de larga duración
Por este motivo, cada vez más laboratorios industriales están optando por sistemas de cabrestantes servo-síncronos.
La solución de ingeniería de KLD
Para este proyecto, KLD no se limitó a proporcionar un cabrestante estándar.
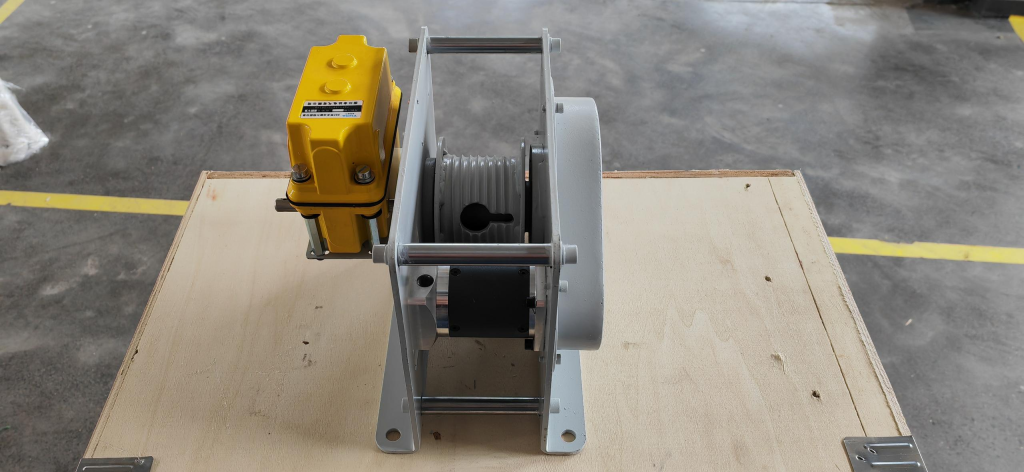
En su lugar, la empresa desarrolló una solución completa de elevación síncrona servoaccionada industrial.
El sistema incluía:
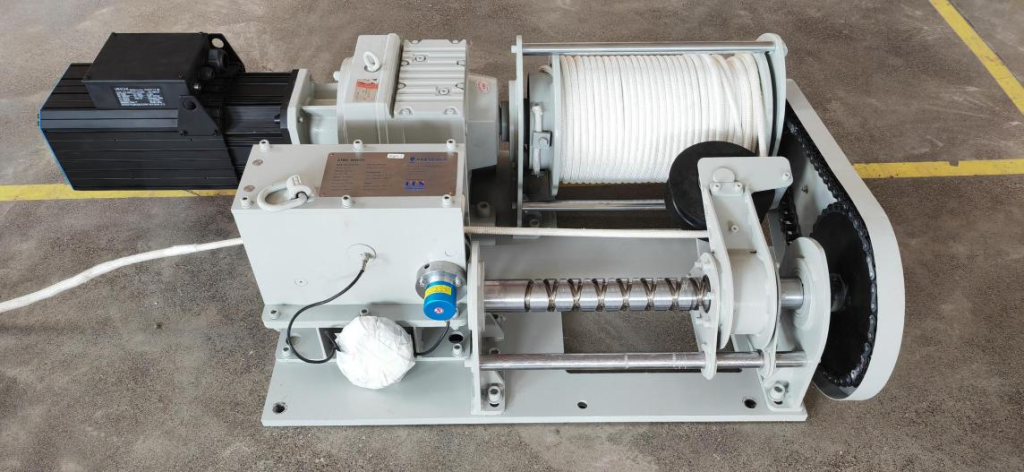
- Cabrestantes servoaccionados
- Reductores de engranajes planetarios de precisión
- Control de sincronización PLC
- Sistemas de retroalimentación del codificador
- Estructuras de tambor ranuradas
- Sistemas de protección de límite automático
- Lógica de control de enlace de múltiples máquinas
La estructura general del sistema era:
Marco de iluminación
↓
Sistema de cable de acero
↓
Conjunto de poleas
↓
Cabrestante síncrono servoaccionado
↓
Armario de control PLC
¿Por qué era necesario el control de lazo cerrado mediante servomotores?
El principal desafío de este proyecto no era la capacidad de elevación.
Se trataba de un control de sincronización.
Los motores tradicionales con control de frecuencia pueden ajustar la velocidad, pero no pueden corregir continuamente los errores de sincronización.
Para solucionar este problema, KLD adoptó un sistema de control de bucle cerrado servoaccionado.
El sistema realiza un seguimiento continuo:
- Desviación de posición
- Velocidad de funcionamiento
- Error de sincronización
- consistencia del movimiento
usando:
- Control PLC
- Retroalimentación en tiempo real del codificador
- Algoritmos de corrección dinámica
Si algún punto de elevación se desvía, el PLC ajusta automáticamente el movimiento para mantener la sincronización.
Esto permite que todos los puntos de elevación se muevan de forma uniforme durante toda la operación.
La importancia de los reductores de engranajes planetarios de precisión
Muchos clientes se centran únicamente en la potencia del motor y la capacidad de carga.
Sin embargo, en los sistemas de elevación de precisión, el reductor suele ser el factor clave que afecta a la estabilidad.
Este proyecto incluyó:
- Funcionamiento a baja velocidad
- Ciclos frecuentes de arranque y parada
- Alta precisión de sincronización
- Operación continua
En estas condiciones, el rendimiento del reductor afecta directamente a:
- Suavidad de movimiento
- Precisión de posicionamiento
- Respuesta dinámica
- Fiabilidad a largo plazo
Finalmente, KLD seleccionó sistemas de reducción planetaria de alta precisión para mejorar:
- Estabilidad a baja velocidad
- Rendimiento de sincronización
- Precisión de posicionamiento
- Fiabilidad operativa
Parámetros técnicos del sistema
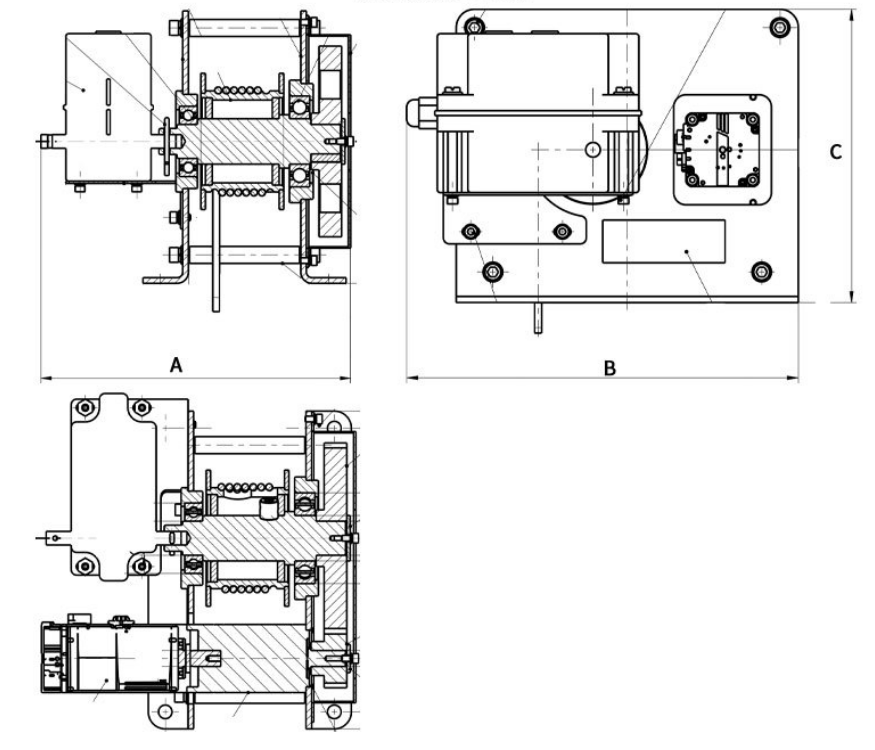
El sistema de elevación servoaccionado de 300 kg utilizado en este proyecto incluía:
- servomotor de 0,4 kW
- Relación de reducción planetaria: 320:1
- Velocidad de la cuerda: 0,9 m/min
- Capacidad de elevación: 300 kg
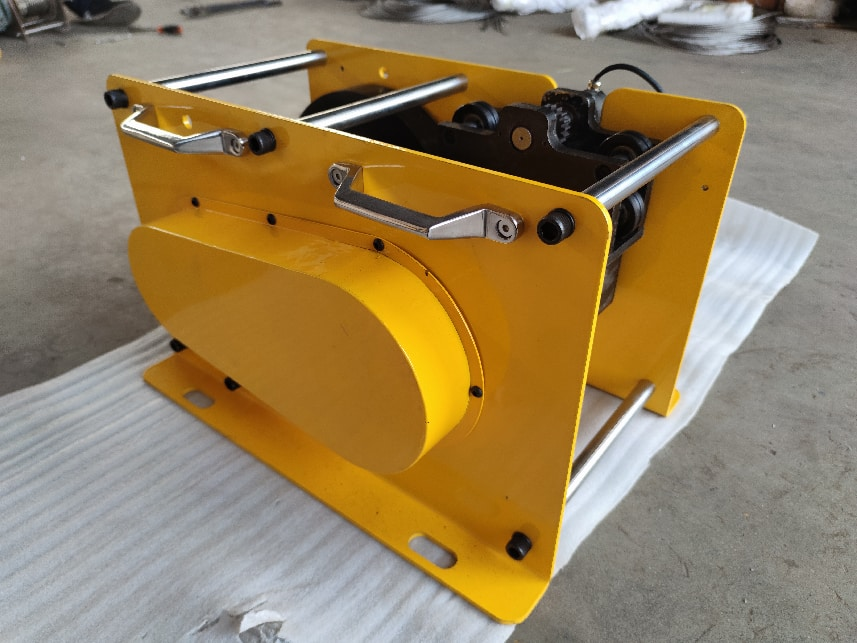
Otro gran sistema de tracción sincronizada utilizado:
- Estructura sincronizada de cuatro cuerdas
- Tambor ranurado de varias secciones
- Mecanismo de estabilización del rodillo de presión
- Sistema de accionamiento de reducción servo
Para aplicaciones de elevación sincronizada a gran escala.
Resultados finales obtenidos por el cliente
Tras la puesta en marcha, el cliente logró varias mejoras importantes.
Sincronización multipunto estable
La estructura de iluminación se mantuvo sincronizada durante todo el funcionamiento, eliminando los problemas de inclinación estructural.
Funcionamiento suave a velocidad ultrabaja
Incluso en condiciones de funcionamiento extremadamente lentas, el sistema mantuvo:
- Movimiento estable
- Control preciso
- Vibración mínima
Esto era fundamental para la fiabilidad de las pruebas de laboratorio.
Corrección de sincronización automática
El sistema monitorizaba continuamente la desviación de posición y corregía automáticamente los errores de sincronización en tiempo real.
Fiabilidad operativa a largo plazo
La solución cumplió satisfactoriamente con los requisitos del laboratorio para:
- Operación de alta frecuencia
- Carrera continua de larga duración
- Reducción de las intervenciones de mantenimiento
Mayor consistencia en las pruebas
El sistema de control estable mejoró finalmente:
- Prueba de estabilidad
- Coherencia de los datos
- Fiabilidad experimental
Tendencia del sector: De los cabrestantes tradicionales a los sistemas síncronos inteligentes.
En el pasado, los clientes que compraban cabrestantes se centraban principalmente en:
- Fuerza de tracción
- Velocidad
- Precio
En la actualidad, los proyectos de automatización industrial se centran cada vez más en:
Capacidad de control a nivel de sistema.
Los futuros sistemas de elevación industrial ya no competirán únicamente en función de su potencia de elevación.
El verdadero foco de atención se está convirtiendo en:
- Control de precisión
- Integración de la automatización
- Retroalimentación en tiempo real
- Funcionamiento continuo y estable
Especialmente en industrias como:
- Laboratorios de automoción
- Sistemas de simulación ambiental
- Plataformas de pruebas automatizadas
- Sistemas de elevación sincronizados inteligentes
La tendencia futura apunta claramente hacia:
“Cabrestante + Automatización + Retroalimentación en tiempo real”
sistemas de ingeniería integrados.
KLD continúa desarrollando soluciones de elevación síncronas servoaccionadas industriales personalizadas para aplicaciones de automatización avanzadas en todo el mundo.
Preguntas frecuentes
P1: ¿Cuál es la diferencia entre un cabrestante servosíncrono y un cabrestante tradicional de frecuencia variable?
Los cabrestantes VFD tradicionales controlan principalmente la velocidad.
Los cabrestantes síncronos servo proporcionan:
- Información de posición en tiempo real
- Corrección de sincronización automática
- Posicionamiento preciso
- Control de bucle cerrado
lo que las hace más adecuadas para sistemas de automatización de precisión.
P2: ¿Por qué son importantes los sistemas de servocontrol en entornos de laboratorio?
Los sistemas de laboratorio requieren un funcionamiento a baja velocidad extremadamente estable.
Los sistemas servo reducen:
- Vibración
- Desviación de posición
- Error de sincronización
lo que mejora la precisión de las pruebas.
P3: ¿Cómo evita el sistema de sincronización la inclinación del marco?
KLD utiliza un sistema de control de sincronización de bucle cerrado basado en PLC y codificador.
El sistema detecta continuamente las diferencias de posición entre los puntos de elevación y corrige automáticamente las desviaciones.
P4: ¿Puede el sistema integrarse con plataformas de automatización?
Sí.
El sistema admite la integración con:
- Sistemas PLC
- Plataformas de automatización industrial
- Sistemas de control de laboratorio
- Protocolos de comunicación industrial
P5: ¿KLD ofrece soluciones de ingeniería personalizadas?
Sí.
KLD ofrece:
- Diseño de ingeniería a medida
- Fabricación basada en dibujos
- Sistemas de sincronización de múltiples cabrestantes
- Integración del control PLC
- Soporte de ingeniería directo de fábrica
para proyectos de elevación industrial y automatización en todo el mundo.