

¿Por qué cada vez más proyectos de ingeniería están adoptando sistemas de manejo de cables de tensión constante?
No se trata de tirar con más fuerza, sino de mantener la tensión estable.
En muchos sistemas automatizados, plataformas amarradas y aplicaciones de bobinado dinámico de cables,
El verdadero problema no es "¿podemos rebobinar el cable?".“
El verdadero problema es:
Cómo mantener estable la tensión del cable mientras el equipo está en movimiento.
Los escenarios típicos incluyen:
Robots de inspección sobre orugas
Plataformas elevadoras con cables móviles
Sistemas subacuáticos remolcados
Unidades móviles de suministro de energía aéreas
Brazos automatizados para la manipulación de materiales
bancos de prueba móviles
En estas aplicaciones,
Los carretes de cable eléctricos estándar suelen fallar al poco tiempo de funcionamiento.
1. ¿Por qué los carretes de cable convencionales presentan dificultades en condiciones dinámicas?
Muchos proyectos comienzan con equipos estándar de bobinado de cables para ahorrar costes.
Con el tiempo, casi siempre aparecen los siguientes problemas:
1.1 Las fluctuaciones de tensión provocan errores en el sistema.
Los carretes convencionales funcionan con una lógica simple:
Motor encendido → cable conectado. Motor apagado → cable suelto.
Pero en condiciones dinámicas reales, como por ejemplo:
Aceleración o desaceleración de equipos en movimiento
Brazo o columpio
Cambios en la carga del viento
Superficies irregulares del suelo o de la pista
La tensión del cable cambia constantemente.
Los sistemas básicos no pueden compensar en tiempo real.
El resultado:
Aumentos repentinos de tensión
Deslizamiento de la rueda motriz
Falsos disparadores del sensor
Paradas de emergencia inesperadas
1.2 Atascamiento, acumulación y daños en la cubierta del cable
Bajo:
largas distancias de viaje
Ciclos frecuentes de arranque y parada
Perfiles de velocidad no uniformes
Los carretes convencionales suelen causar:
Pilotaje de cables localizado
Atascamiento en las ruedas guía
Abrasión severa en la chaqueta exterior
En el mejor de los casos, tendrás que reemplazar los cables con más frecuencia.
En el peor de los casos,cortocircuitos o rotura de cables.
1.3 Sin respuesta a los cambios de carga
Una combinación estándar de motor y caja de cambios ofrece:
Salida de par fija.
Pero en las aplicaciones reales, la carga cambia constantemente:
Más pesado en pendientes
Mayor fricción en las curvas
Impacto de la inercia durante el movimiento a alta velocidad
Los sistemas convencionales no pueden adaptarse; simplemente tiran o sueltan con una fuerza fija.
2. ¿Qué es el verdadero control dinámico de tensión constante?
Algunos suponen que la tensión constante significa:
Sigue tirando en todo momento.
Eso no es correcto.
La verdadera tensión constante dinámica es:
El cable está tenso cuando es necesario, suelto cuando es necesario, pero nunca fuera de control.
Requiere:
Detección de tensión en tiempo real
Compensación de velocidad e inercia
Lógica de control de lazo cerrado
En otras palabras:
El sistema decide cuándo dar cuerda, cuándo pagar y cuándo mantener la posición.
Esto ya no es un problema mecánico.
Es un problema del sistema de control.
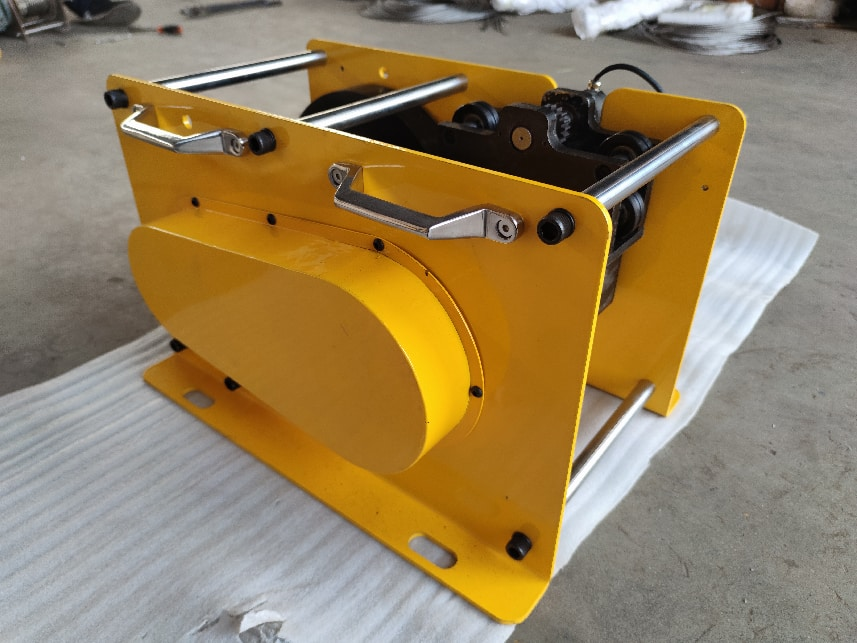
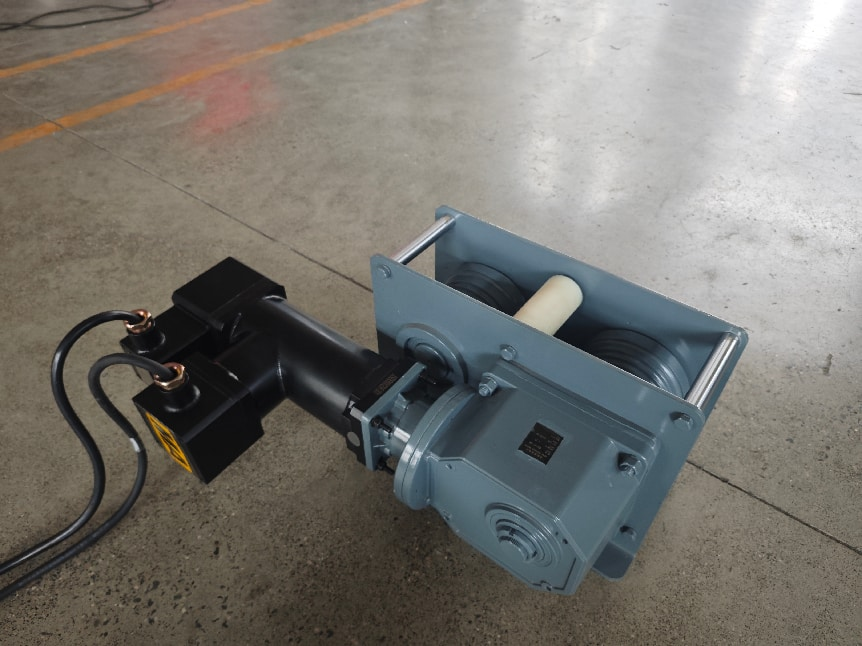
3.KLD Sistema de manipulación de cables de tensión constante accionado por servomotor
Para las aplicaciones descritas anteriormente,
desarrollamos:
KLD Sistema de tensión constante con servoaccionamiento y compensación dinámica
El valor fundamental no reside en un motor más grande.
El valor fundamental es:
Un cerebro de control que gestiona activamente la tensión.
4. Arquitectura del sistema (componentes clave)
Sistema de accionamiento servo
Controlador de movimiento
Sensor de tensión
Algoritmo de compensación dinámica
Mecanismo de estratificación de cables adaptativo
Anillo colector o junta rotativa de fibra óptica (opcional)
Todos los componentes trabajan para lograr un mismo objetivo:
Mantener el cable bajo tensión controlada en todo momento, incluso en condiciones dinámicas.
5. Parámetros técnicos comprobados (validados en campo)
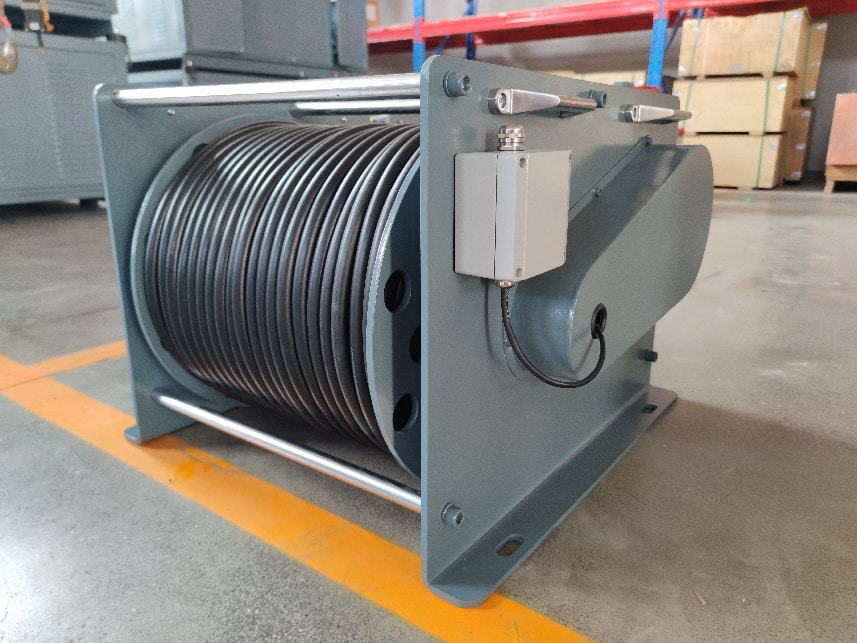
Una configuración típica para un cable de 8 mm de diámetro:
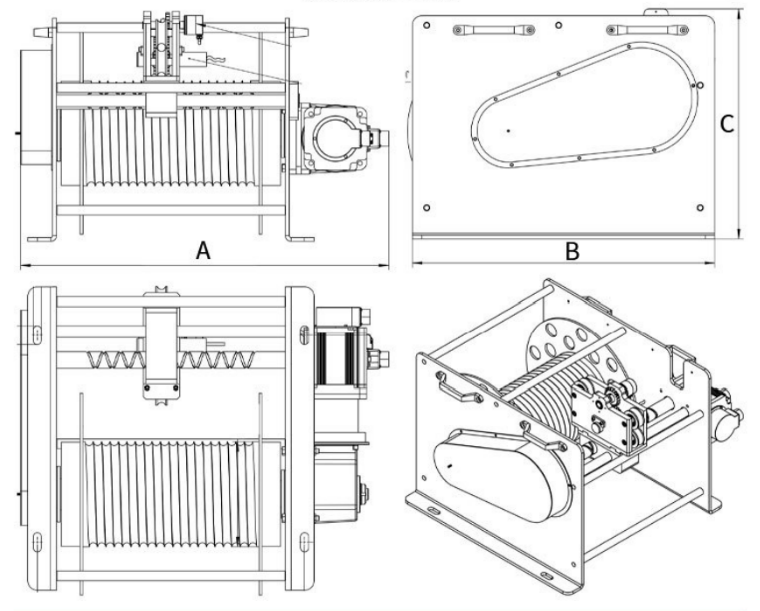
| Parámetro | Valor |
| Diámetro del cable | 8 milímetros |
| Potencia del motor | 0,85 kW |
| Tensión nominal | 3P/380V/50Hz |
| Velocidad media del cable | 10 m/min |
| Peso | 120 kg |
| Longitud de bobinado | 100 m (6 capas) |
Estos no son valores teóricos.
Han sido validados en múltiples instalaciones industriales.
6. Cuatro capacidades básicas
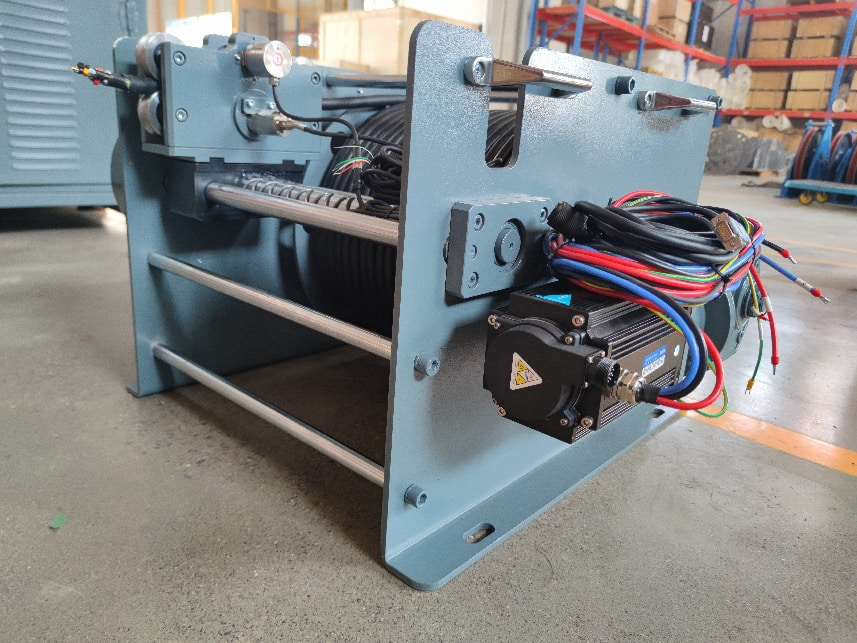
6.1 Control de tensión constante en bucle cerrado
Un sensor de tensión monitoriza continuamente la fuerza del cable.
Cuando cambian las condiciones externas:
aceleración o desaceleración del equipo
perturbaciones externas
Cambios de dirección
El sistema ajusta automáticamente la salida del accionamiento para mantener una tensión estable.
Resultado:
Sin sacudidas, sin oscilaciones, sin falsas alarmas.
6.2 Compensación dinámica de carga (factor diferenciador clave)
La parte más difícil del funcionamiento dinámico no es enrollar ni desenrollar.
Es compensar los cambios antes de que causen problemas.
KLD compensa en función de:
Tasa de cambio de velocidad
Dirección de la inercia
Desviación de tensión en tiempo real
Esto permite:
Arranques y paradas suaves
Aceleración y desaceleración sin sacudidas
Cambios de dirección sin interrupciones
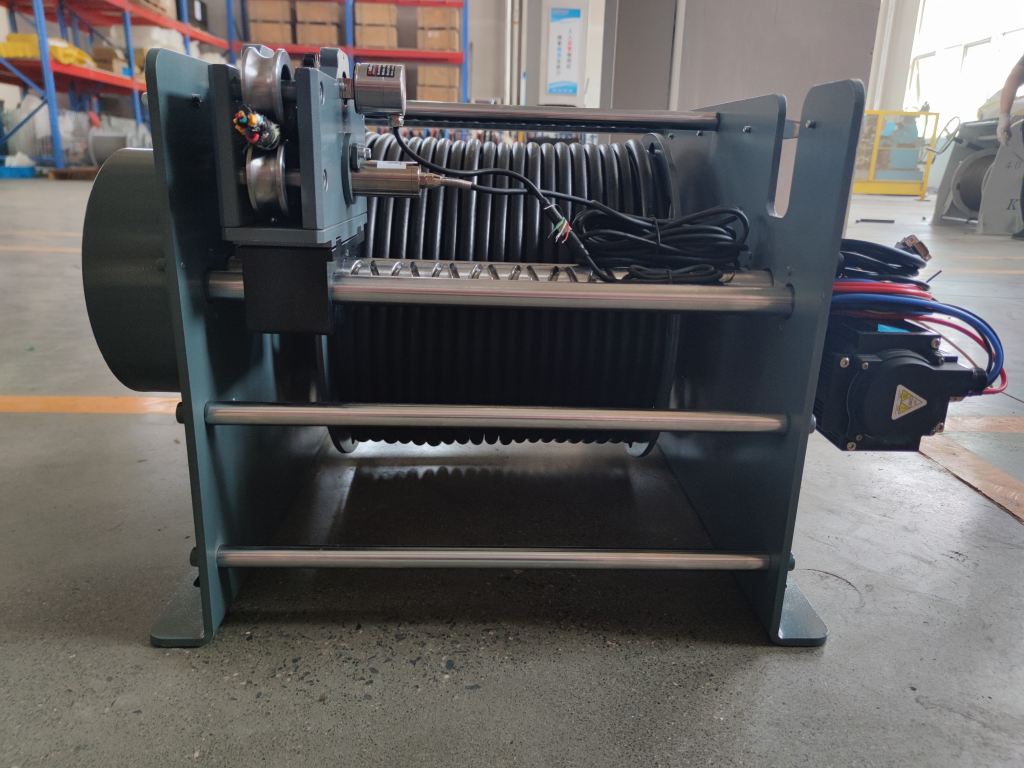
6.3 Apilamiento adaptativo de cables
Muchos carretes convencionales utilizan ruedas guía pasivas para empujar el cable hasta su posición.
Con el tiempo, esto provoca:
Mala alineación de capas
Ropa de chaqueta de cable
Fallo mecánico prematuro
KLD utiliza un mecanismo de estratificación activo de tipo seguidor
que sigue siendo eficaz incluso en las siguientes condiciones:
Altas velocidades de bobinado
Perfiles de movimiento no uniformes
Sin acumulación de cables, sin atascos, mínimo desgaste del cable.
6.4 Retroalimentación de estado en tiempo real
El sistema informa continuamente:
Valor de tensión instantánea
Longitud de la herida/pagada
Velocidad actual
Estado operativo
Esto convierte el carrete de cable de una caja negra.
en un componente del sistema visible, registrable y controlable.
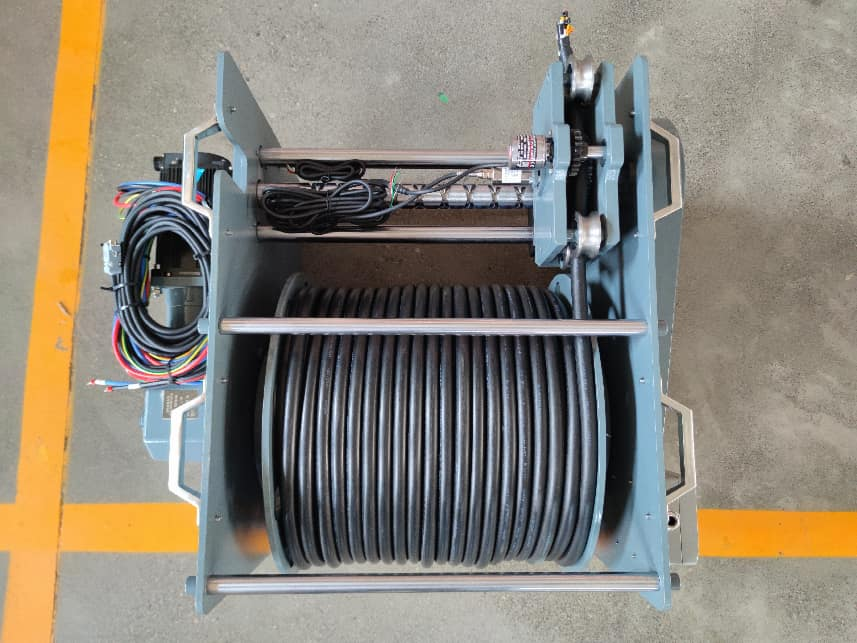
7. ¿Cuándo debería considerar un sistema de tensión constante?
Una regla sencilla:
Si su equipo se mueve al mismo tiempo que el cable, y el proceso no puede tolerar interrupciones, necesita un control de tensión constante.
Aplicaciones típicas:
Fuente de alimentación para robots guiados por raíles
Cables móviles en plataformas elevadoras
Sistemas remolcados subacuáticos
Plataformas de prueba móviles
Sistemas automatizados de transferencia de materiales
Equipos de transmisión de señales dinámicas
8. Preguntas frecuentes
P1: ¿Qué diámetros de cable puede soportar este sistema?
A:La configuración anterior se basa en 8 mm de diámetro.
Se pueden fabricar otros diámetros a medida, desde 3 mm hasta 20 mm.
P2: ¿0,85 kW son suficientemente potentes?
A:El control de tensión constante no se trata de la fuerza de tracción máxima.
En Velocidad del cable: 10 m/min Con compensación dinámica, 0,85 kW son suficientes para la mayoría de las aplicaciones de bobinado automatizado. Hay motores más potentes disponibles para requisitos de fuerza mayores.
P3: ¿Es suficiente una longitud de cable de 100 m?
A:Una configuración de 100 m (6 capas) es una configuración bien equilibrada para garantizar la estabilidad.
Es posible utilizar longitudes mayores, pero tenga en cuenta lo siguiente:
Cable más largo → mayor dificultad de capas → mayores exigencias para el algoritmo de control de tensión.
Recomendamos elegir la talla en función de la longitud máxima real requerida, no de la máxima teórica.
P4: ¿Cómo se compara el costo con el de los carretes de cable estándar?
A:El coste de compra inicial es más elevado.
Sin embargo, si se tiene en cuenta lo siguiente:
Sustitución frecuente de cables
Tiempo de inactividad del sistema para solucionar problemas
Los falsos disparos de los sensores provocan interrupciones en el proceso.
Costos de servicio in situ
KLD A menudo, es la opción más económica a largo plazo.
Q5¿El mecanismo de capas realmente evita que los cables se atasquen?
A:En condiciones de funcionamiento adecuadas:
Diámetro uniforme del cable
Punto de ajuste de tensión adecuado
Velocidad dentro del rango recomendado (≤10 m/min recomendado)
El mecanismo de capas activas es altamente fiable.
Hemos visto demasiados sistemas de guiado pasivo fallar después de 3 meses.
KLD utiliza un enfoque diferente.
Q6¿Cuándo puedo seguir utilizando un carrete de cable estándar?
A:Solo si se cumplen TODAS las siguientes condiciones:
No hay aceleraciones ni desaceleraciones frecuentes.
Fuerza externa mínima sobre el cable
No se requiere estabilidad de tensión.
Se acepta la realineación manual periódica de los cables.
Si no se cumple alguno de estos requisitos,Vale la pena evaluar un sistema de tensión constante.
9. Resumen final
KLD no vende carretes de cable estándar.
Vendemos:
Una función de control que elimina la inestabilidad relacionada con el cableado en su proyecto.
No competimos en función de las especificaciones del papel.
Competimos en:
Su equipo funcionando de forma continua durante días, sin un solo atasco de cable, holgura o falsa alarma.
Si su proyecto actual sufre de:
Escasa estabilidad del bobinado del cable
Fluctuaciones de tensión impredecibles
Desgaste excesivo del cable
Disparos falsos frecuentes de sensores
Contáctanos con tu perfil operativo.
Puede que no necesites un cabrestante más potente.
Es posible que necesites un sistema que controle la tensión de forma efectiva.